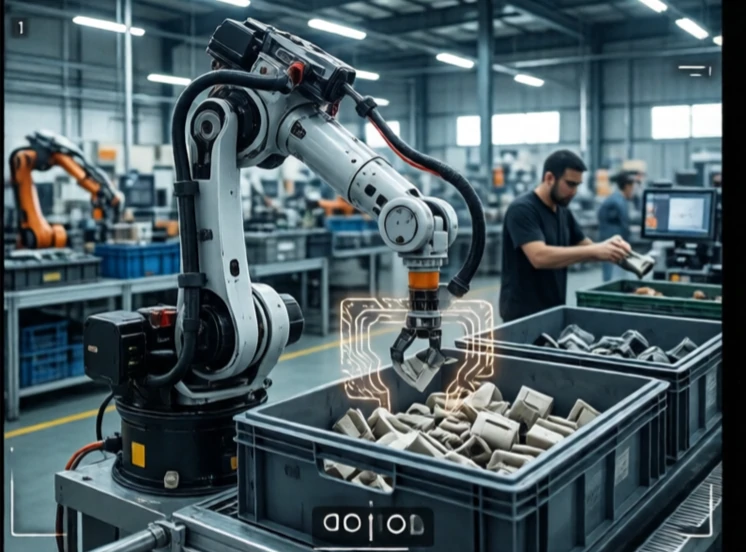
ऑब्जेक्ट रिकग्निशन किसी इमेज या सेंसर स्कैन में मौजूद चीज़ों की पहचान करता है। क्या वह कोई व्यक्ति है, कार है, कॉफी का कप है या कोई खराबी है? रोबोट को यह तय करने से पहले कि उसे क्या करना है, यह जानना ज़रूरी है कि वह क्या देख रहा है। पहचान, धारणा का पहला चरण है।
शुरुआती प्रणालियाँ हाथ से तैयार की गई विशेषताओं का उपयोग करती थीं: किनारे, कोने, बनावट। वे नियंत्रित प्रकाश में विशिष्ट वस्तुओं के लिए काम करती थीं। डीप लर्निंग ने सब कुछ बदल दिया। कनवोल्यूशनल न्यूरल नेटवर्क लेबल किए गए डेटा से विशेषताओं को सीखते हैं। लाखों छवियों पर प्रशिक्षित एक नेटवर्क बेंचमार्क परीक्षणों में हजारों वस्तु श्रेणियों को असाधारण सटीकता के साथ पहचान सकता है। वास्तविक दुनिया में, प्रकाश में बदलाव, वस्तुओं के ओवरलैप होने या कैमरे के हिलने पर प्रदर्शन कम हो जाता है।
वस्तु पहचान कार्य
- वर्गीकरण: छवि में क्या है?
- पता लगाना: यह कहाँ है, और यह क्या है?
- सेगमेंटेशन: कौन से पिक्सेल ऑब्जेक्ट से संबंधित हैं?
- मुद्रा का अनुमान: यह किस दिशा में उन्मुख है?
- ट्रैकिंग: समय के साथ यह कहाँ स्थानांतरित होता है?
एक रोबोट किसी डिब्बे से कोई विशिष्ट भाग उठाने, किसी राहगीर से बचने या वेल्डिंग में दोषों की जाँच करने के लिए पहचान का उपयोग कर सकता है। चुनौती सामान्यीकरण की है। धूप वाले दिन के चित्रों पर प्रशिक्षित नेटवर्क रात में विफल हो सकता है। एक कारखाने के पुर्जों पर प्रशिक्षित नेटवर्क दूसरे कारखाने के पुर्जों पर विफल हो सकता है। डेटा संग्रह और संवर्धन मॉडल संरचना जितना ही महत्वपूर्ण है। सर्वोत्तम प्रणालियाँ डीप लर्निंग को ज्यामितीय तर्क और सेंसर संलयन के साथ जोड़ती हैं। एक कैमरा वस्तु को पहचान सकता है। लिडार उसकी स्थिति की पुष्टि करता है। बल सेंसर पकड़ की पुष्टि करते हैं। पहचान केवल देखने के बारे में नहीं है। यह समझने के बारे में है कि रोबोट को क्या जानने की आवश्यकता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment