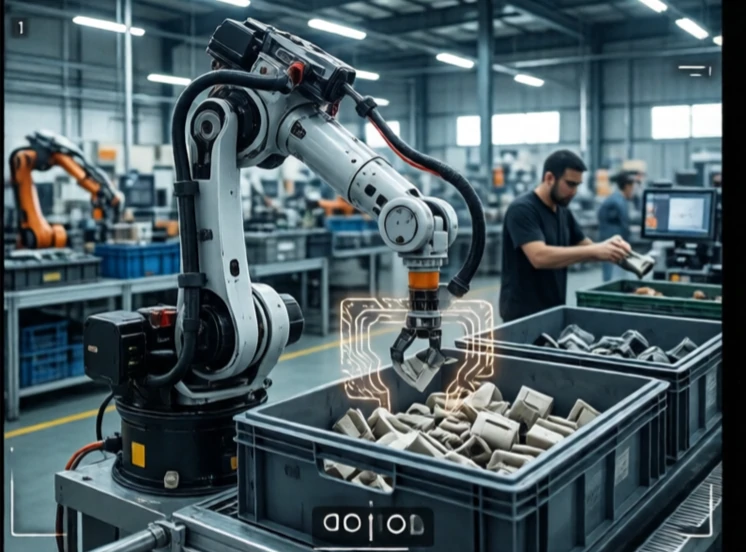
تُحدد خاصية التعرف على الأشياء ما هو موجود في الصورة أو المسح الضوئي. هل هو شخص، سيارة، فنجان قهوة، أم عيب؟ يحتاج الروبوت إلى معرفة ما ينظر إليه قبل أن يتمكن من اتخاذ القرار. التعرف هو الخطوة الأولى في عملية الإدراك.
استخدمت الأنظمة المبكرة خصائص مصممة يدويًا: الحواف، والزوايا، والنسيج. وكانت تعمل مع أجسام محددة في ظروف إضاءة مضبوطة. لكن التعلم العميق غيّر كل شيء. تتعلم الشبكات العصبية الالتفافية الخصائص من البيانات المصنفة. ويمكن لشبكة مدربة على ملايين الصور أن تتعرف على آلاف فئات الأجسام بدقة فائقة في الاختبارات المعيارية. أما في الواقع، فيتراجع الأداء عند تغير الإضاءة، أو تداخل الأجسام، أو تحرك الكاميرا.
مهام التعرف على الأشياء
- التصنيف: ما الذي تحتويه الصورة؟
- الكشف: أين هو، وما هو؟
- التجزئة: ما هي البكسلات التي تنتمي إلى الكائن؟
- تقدير الوضعية: كيف يتم توجيهها؟
- التتبع: أين يتحرك بمرور الوقت؟
قد يستخدم الروبوت تقنية التعرّف لاختيار قطعة محددة من صندوق، أو لتجنب أحد المشاة، أو لفحص اللحام بحثًا عن العيوب. يكمن التحدي في التعميم؛ فالشبكة المدربة على صور ضوء النهار الساطع قد تفشل ليلًا، والشبكة المدربة على قطع مصنع معين قد تفشل على قطع مصنع آخر. يُعد جمع البيانات وتنميتها بنفس أهمية بنية النموذج. تجمع أفضل الأنظمة بين التعلّم العميق والاستدلال الهندسي ودمج البيانات الحسية. قد تتعرف الكاميرا على الجسم، ويؤكد نظام الليدار موقعه، وتؤكد مستشعرات القوة عملية الإمساك به. لا يقتصر التعرّف على الرؤية فحسب، بل يتعداه إلى فهم ما يحتاج الروبوت إلى معرفته.
Comments
No comments yet. Be the first to share a thought.
Leave a comment