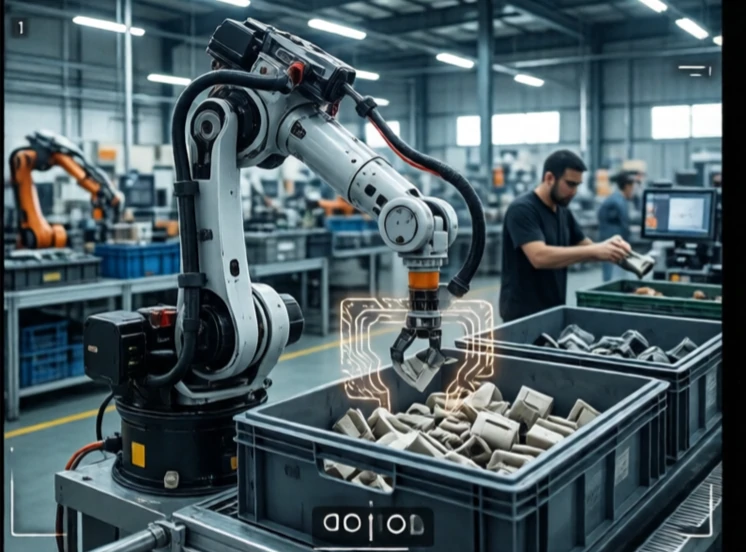
Rozpoznawanie obiektów identyfikuje, co znajduje się na obrazie lub skanie czujnika. Czy to osoba, samochód, filiżanka kawy, a może defekt? Robot musi wiedzieć, na co patrzy, zanim zdecyduje, co zrobić. Rozpoznawanie to pierwszy krok w percepcji.
Wczesne systemy wykorzystywały ręcznie tworzone cechy: krawędzie, rogi, tekstury. Działały one dla konkretnych obiektów w kontrolowanym oświetleniu. Głębokie uczenie zmieniło wszystko. Splotowe sieci neuronowe uczą się cech z oznaczonych danych. Sieć wytrenowana na milionach obrazów potrafi rozpoznawać tysiące kategorii obiektów z nadludzką dokładnością w testach porównawczych. W rzeczywistości wydajność spada, gdy zmienia się oświetlenie, obiekty nachodzą na siebie lub kamera się porusza.
Zadania rozpoznawania obiektów
- Klasyfikacja: co znajduje się na obrazku?
- Wykrywanie: gdzie się znajduje i na czym polega?
- Segmentacja: które piksele należą do obiektu?
- Ocena pozy: jaka jest jej orientacja?
- Śledzenie: gdzie się przemieszcza w czasie?
Robot może wykorzystać rozpoznawanie, aby wybrać konkretną część z pojemnika, ominąć pieszego lub sprawdzić spoinę pod kątem wad. Wyzwaniem jest generalizacja. Sieć wytrenowana na zdjęciach w słoneczny dzień może zawieść w nocy. Sieć wytrenowana na częściach z jednej fabryki może zawieść na częściach z innej. Gromadzenie i rozszerzanie danych są równie ważne, jak architektura modelu. Najlepsze systemy łączą głębokie uczenie z rozumowaniem geometrycznym i fuzją czujników. Kamera może rozpoznać obiekt. Lidar potwierdzić jego położenie. Czujniki siły potwierdzić chwyt. Rozpoznawanie to nie tylko widzenie. To zrozumienie tego, co robot musi wiedzieć.
Comments
No comments yet. Be the first to share a thought.
Leave a comment