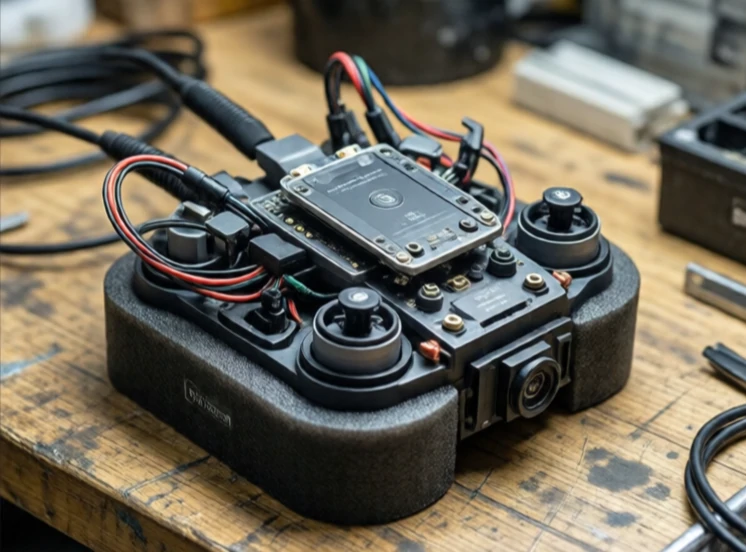
Bộ đo lường quán tính (IMU) đo lường chuyển động của một vật thể. Nó kết hợp gia tốc kế và con quay hồi chuyển để theo dõi gia tốc tuyến tính và tốc độ quay. Thêm từ kế, nó trở thành AHRS, hệ thống tham chiếu hướng và thái độ. Thiết bị này không cần GPS hoặc tín hiệu bên ngoài. Nó cảm nhận chuyển động từ bên trong.
Các cảm biến quán tính (IMU) được sử dụng trong máy bay không người lái, điện thoại, ô tô và tàu vũ trụ. Máy bay không người lái sử dụng IMU để xác định độ nghiêng và xoay của nó. Điện thoại sử dụng IMU để xoay màn hình. Ô tô sử dụng IMU để kiểm soát độ ổn định và định vị bằng phương pháp ước lượng khi GPS mất tín hiệu. Các cảm biến này là các thiết bị MEMS siêu nhỏ được khắc trên silicon, thường nhỏ hơn móng tay.
IMU đo lường những gì?
- Gia tốc theo ba trục.
- Tốc độ góc quanh ba trục.
- Hướng từ tính, nếu có kèm theo từ kế.
- Nhiệt độ, dùng để bù trừ cho cảm biến.
- Áp suất khí quyển, trên một số đơn vị đo, được dùng để chỉ độ cao.
Vấn đề nằm ở sự trôi lệch. Con quay hồi chuyển tích lũy sai số theo thời gian. Gia tốc kế thu nhận rung động. Một IMU thuần túy sẽ mất vị trí trong vài giây. Đó là lý do tại sao nó hầu như luôn được kết hợp với GPS, camera hoặc lidar. Bộ lọc Kalman kết hợp dữ liệu IMU nhiễu với các phép đo tuyệt đối chậm hơn nhưng ổn định hơn. IMU cung cấp các bản cập nhật chuyển động nhanh, tần số cao. Các cảm biến khác cung cấp tham chiếu dài hạn. Cùng nhau, chúng ước tính vị trí và hướng tốt hơn nhiều so với từng cảm biến riêng lẻ.
Comments (3)
Leave a comment