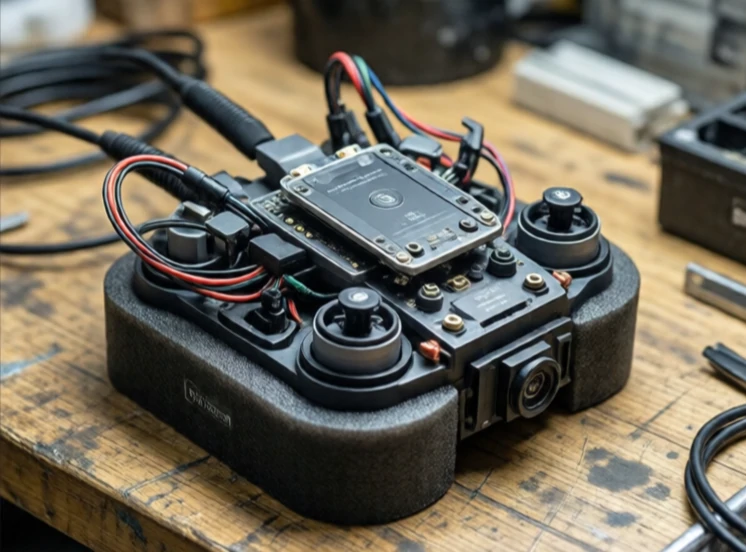
En treghetsmåleenhet måler hvordan noe beveger seg. Den kombinerer akselerometre og gyroskoper for å spore lineær akselerasjon og rotasjonshastighet. Legg til magnetometre, og det blir et AHRS, et referansesystem for retning og retning. Enheten trenger ikke GPS eller eksterne signaler. Den registrerer bevegelse fra innsiden.
IMU-er finnes i droner, telefoner, biler og romfartøy. En drone bruker en til å vite sin helning og rotasjon. En telefon bruker en til å rotere skjermen. En bil bruker en til stabilitetskontroll og beregning av GPS-en når den faller ut. Sensorene er bittesmå MEMS-enheter etset inn i silisium, ofte mindre enn en negl.
Hva en IMU måler
- Akselerasjon langs tre akser.
- Vinkelhastighet rundt tre akser.
- Magnetisk retning, hvis et magnetometer er inkludert.
- Temperatur, for sensorkompensasjon.
- Barometrisk trykk, på noen enheter, for høyde.
Problemet er avdrift. Gyroskoper akkumulerer feil over tid. Akselerometre fanger opp vibrasjoner. En ren IMU mister posisjonen sin i løpet av sekunder. Det er derfor den nesten alltid er fusjonert med GPS, kameraer eller lidar. Et Kalman-filter blander de støyende IMU-dataene med langsommere, men mer stabile absolutte målinger. IMU-en gir de raske, høyfrekvente bevegelsesoppdateringene. De andre sensorene gir den langsiktige referansen. Sammen estimerer de posisjon og retning langt bedre enn noen av dem kunne alene.
Comments (3)
Leave a comment