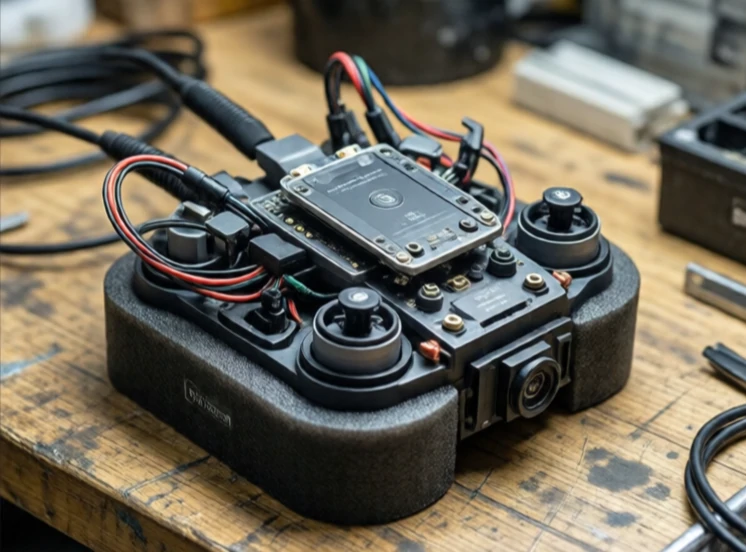
Eine Inertialmesseinheit (IMU) misst Bewegungen. Sie kombiniert Beschleunigungsmesser und Gyroskope, um lineare Beschleunigung und Rotationsgeschwindigkeit zu erfassen. Mit zusätzlichen Magnetometern wird sie zu einem AHRS (Attitude and Heading Reference System). Die Einheit benötigt weder GPS noch externe Signale. Sie erfasst Bewegungen von innen heraus.
IMUs (Inertial Measurement Units) finden sich in Drohnen, Smartphones, Autos und Raumfahrzeugen. Drohnen nutzen sie zur Bestimmung von Neigung und Drehung. Smartphones verwenden sie zur Bildschirmdrehung. Autos nutzen sie zur Stabilitätskontrolle und zur Navigation bei GPS-Ausfall. Die Sensoren sind winzige MEMS-Bauteile, die in Silizium geätzt sind und oft kleiner als ein Fingernagel.
Was eine IMU misst
- Beschleunigung entlang dreier Achsen.
- Winkelgeschwindigkeit um drei Achsen.
- Magnetische Kursangabe, falls ein Magnetometer vorhanden ist.
- Temperatur, zur Sensorkompensation.
- Luftdruck, in einigen Einheiten, in Abhängigkeit von der Höhe.
Das Problem ist die Drift. Gyroskope akkumulieren mit der Zeit Fehler. Beschleunigungsmesser erfassen Vibrationen. Ein reines IMU verliert seine Position innerhalb von Sekunden. Deshalb wird es fast immer mit GPS, Kameras oder Lidar kombiniert. Ein Kalman-Filter mischt die verrauschten IMU-Daten mit langsameren, aber stabileren Absolutmessungen. Das IMU liefert die schnellen, hochfrequenten Bewegungsaktualisierungen. Die anderen Sensoren liefern die Langzeitreferenz. Zusammen bestimmen sie Position und Orientierung deutlich genauer, als es jeder Sensor allein könnte.
Comments (3)
Leave a comment