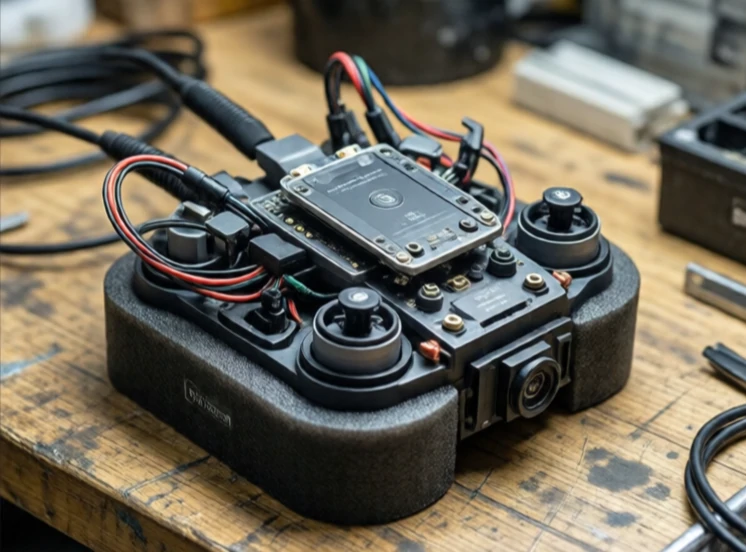
慣性計測装置は、物体の動きを測定する装置です。加速度計とジャイロスコープを組み合わせて、直線加速度と回転速度を追跡します。さらに磁力計を追加すれば、姿勢方位基準システム(AHRS)となります。この装置はGPSや外部信号を必要とせず、内部から動きを感知します。
IMU(慣性計測装置)は、ドローン、スマートフォン、自動車、宇宙船などに搭載されています。ドローンは、機体の傾きや回転を把握するためにIMUを使用します。スマートフォンは、画面を回転させるためにIMUを使用します。自動車は、GPSが途切れた際の安定性制御や推測航法のためにIMUを使用します。これらのセンサーは、シリコンにエッチングされた微小なMEMSデバイスで、多くの場合、爪よりも小さいサイズです。
IMUが測定するもの
- 3軸方向の加速度。
- 3軸周りの角速度。
- 磁力計が搭載されている場合は、磁方位を示す。
- 温度は、センサー補正のために使用します。
- 気圧(一部の単位系では高度を表す)。
問題はドリフトです。ジャイロスコープは時間とともに誤差が蓄積され、加速度計は振動を拾います。純粋なIMUは数秒で位置情報を失います。そのため、ほとんどの場合、GPS、カメラ、またはライダーと融合されます。カルマンフィルターは、ノイズの多いIMUデータと、より低速ながら安定した絶対測定値を融合します。IMUは高速で高頻度の動きの更新情報を提供し、他のセンサーは長期的な基準情報を提供します。これらを組み合わせることで、それぞれ単独では不可能なほど正確に位置と姿勢を推定できます。
Comments (3)
Leave a comment