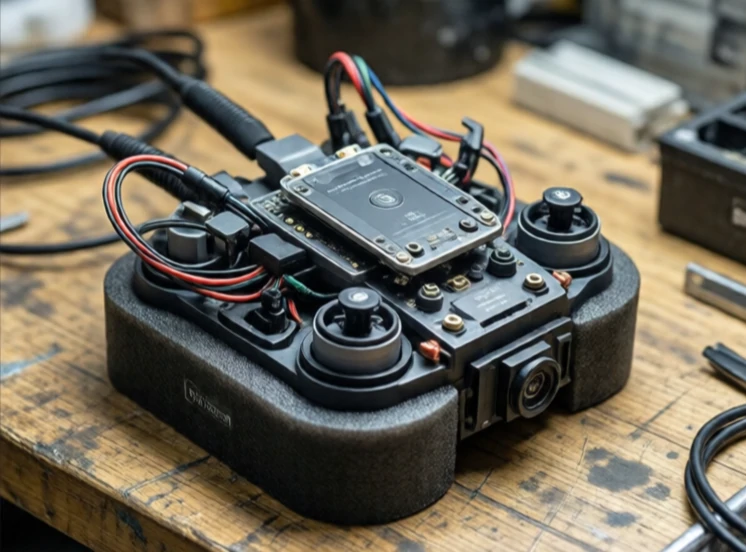
Inerciální měřicí jednotka měří, jak se něco pohybuje. Kombinuje akcelerometry a gyroskopy pro sledování lineárního zrychlení a rychlosti otáčení. Přidejte magnetometry a stane se z ní AHRS, referenční systém pro polohu a směr. Jednotka nepotřebuje GPS ani externí signály. Pohyb snímá zevnitř.
IMU se nacházejí v dronech, telefonech, autech a kosmických lodích. Dron ji používá k určení svého náklonu a natočení. Telefon ji používá k otáčení obrazovky. Auto ji používá pro kontrolu stability a odhadování polohy při výpadku GPS. Senzory jsou drobná zařízení MEMS vyrytá do křemíku, často menší než nehet.
Co měří IMU
- Zrychlení podél tří os.
- Úhlová rychlost kolem tří os.
- Magnetický kurz, pokud je součástí vybavení magnetometr.
- Teplota pro kompenzaci senzoru.
- Barometrický tlak, u některých jednotek, pro nadmořskou výšku.
Problém je drift. Gyroskopy v průběhu času hromadí chyby. Akcelerometry zachycují vibrace. Čistá IMU ztrácí svou polohu během několika sekund. Proto je téměř vždy spojena s GPS, kamerami nebo lidarem. Kalmanův filtr mísí zašumená data IMU s pomalejšími, ale stabilnějšími absolutními měřeními. IMU poskytuje rychlé, vysokofrekvenční aktualizace pohybu. Ostatní senzory poskytují dlouhodobou referenci. Společně odhadují polohu a orientaci mnohem lépe, než by to dokázaly jednotlivé senzory samostatně.
Comments (3)
Leave a comment