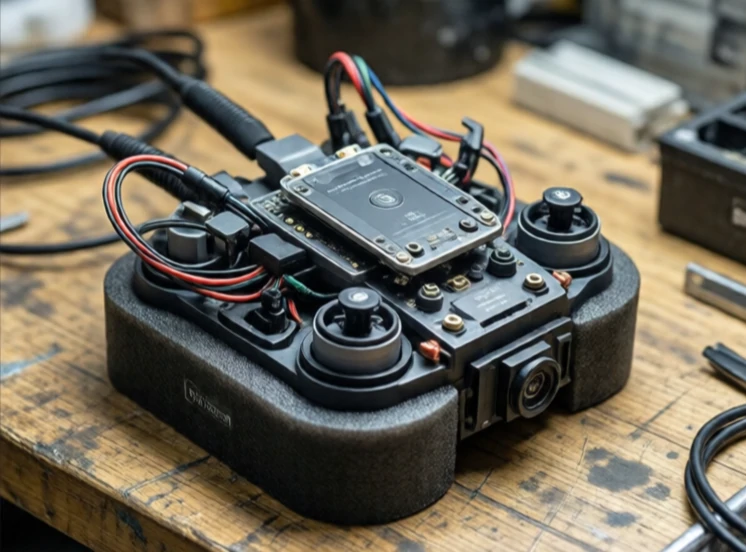
O unitate de măsurare inerțială măsoară modul în care se mișcă ceva. Combină accelerometre și giroscoape pentru a urmări accelerația liniară și rata de rotație. Adăugați magnetometre și devine un AHRS, un sistem de referință pentru atitudine și direcție. Unitatea nu are nevoie de GPS sau semnale externe. Detectează mișcarea din interior.
IMU-urile se găsesc în drone, telefoane, mașini și nave spațiale. O dronă folosește una pentru a-și cunoaște înclinarea și rotația. Un telefon folosește una pentru a roti ecranul. O mașină folosește una pentru controlul stabilității și navigarea prin estimare atunci când GPS-ul se defectează. Senzorii sunt dispozitive MEMS minuscule gravate în siliciu, adesea mai mici decât o unghie.
Ce măsoară un IMU
- Accelerație de-a lungul a trei axe.
- Viteză unghiulară în jurul a trei axe.
- Direcție magnetică, dacă este inclus un magnetometru.
- Temperatură, pentru compensarea senzorului.
- Presiune barometrică, pe unele unități, pentru altitudine.
Problema este deriva. Giroscoapele acumulează erori în timp. Accelerometrele captează vibrații. Un IMU pur își pierde poziția în câteva secunde. De aceea, este aproape întotdeauna combinat cu GPS, camere sau lidar. Un filtru Kalman combină datele IMU zgomotoase cu măsurători absolute mai lente, dar mai stabile. IMU oferă actualizări rapide ale mișcării de înaltă frecvență. Ceilalți senzori oferă referința pe termen lung. Împreună, ei estimează poziția și orientarea mult mai bine decât ar putea face oricare dintre ei individual.
Comments (3)
Leave a comment