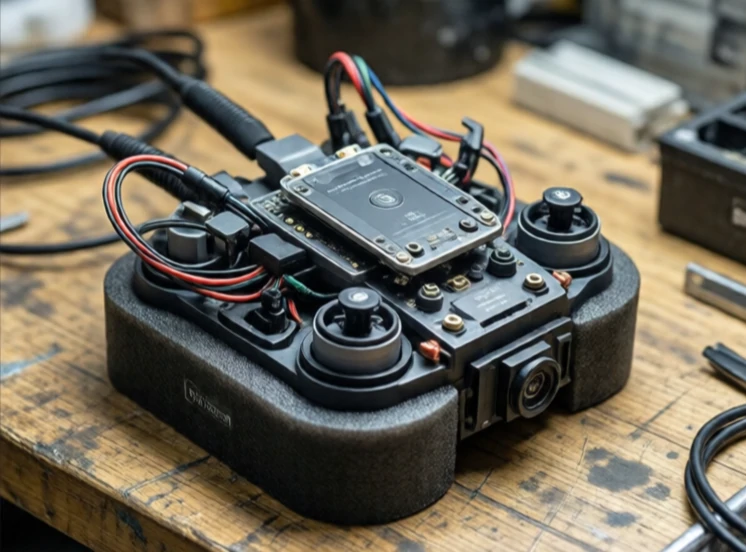
Een traagheidsmeetsysteem meet hoe iets beweegt. Het combineert versnellingsmeters en gyroscopen om lineaire versnelling en rotatiesnelheid te registreren. Voeg magnetometers toe en het wordt een AHRS, een houdings- en koersreferentiesysteem. Het systeem heeft geen GPS of externe signalen nodig. Het detecteert beweging van binnenuit.
IMU's worden gebruikt in drones, telefoons, auto's en ruimtevaartuigen. Een drone gebruikt er een om de kanteling en rotatie te meten. Een telefoon gebruikt er een om het scherm te draaien. Een auto gebruikt er een voor stabiliteitscontrole en koersbepaling wanneer de GPS-verbinding wegvalt. De sensoren zijn minuscule MEMS-componenten die in silicium zijn geëtst, vaak kleiner dan een vingernagel.
Wat een IMU meet
- Versnelling langs drie assen.
- Hoeksnelheid rond drie assen.
- Magnetische koers, indien een magnetometer is inbegrepen.
- Temperatuur, voor sensorcompensatie.
- De luchtdruk wordt op sommige apparaten aangegeven voor de hoogte.
Het probleem is drift. Gyroscopen accumuleren fouten in de loop van de tijd. Accelerometers registreren trillingen. Een pure IMU verliest zijn positie binnen enkele seconden. Daarom wordt deze bijna altijd gecombineerd met GPS, camera's of lidar. Een Kalman-filter mengt de ruisige IMU-gegevens met langzamere, maar stabielere absolute metingen. De IMU levert de snelle, hoogfrequente bewegingsupdates. De andere sensoren leveren de referentie voor de lange termijn. Samen schatten ze de positie en oriëntatie veel beter in dan elk afzonderlijk.
Comments (3)
Leave a comment