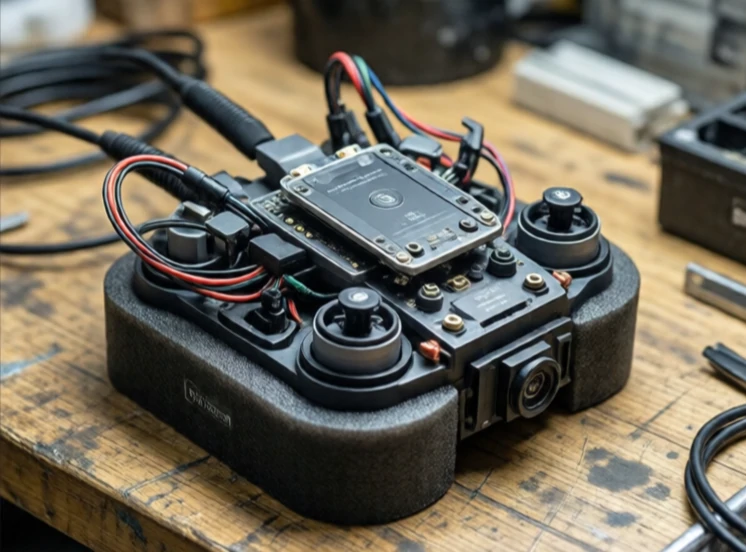
En inertiel måleenhed måler, hvordan noget bevæger sig. Den kombinerer accelerometre og gyroskoper til at spore lineær acceleration og rotationshastighed. Tilføj magnetometre, og det bliver et AHRS, et referencesystem til retning og retning. Enheden behøver ikke GPS eller eksterne signaler. Den registrerer bevægelse indefra.
IMU'er findes i droner, telefoner, biler og rumfartøjer. En drone bruger en til at bestemme dens hældning og rotation. En telefon bruger en til at rotere skærmen. En bil bruger en til stabilitetskontrol og til at beregne, når GPS'en falder ud. Sensorerne er bittesmå MEMS-enheder, der er ætset ind i silicium, ofte mindre end en fingernegl.
Hvad en IMU måler
- Acceleration langs tre akser.
- Vinkelhastighed omkring tre akser.
- Magnetisk kurs, hvis et magnetometer er inkluderet.
- Temperatur, til sensorkompensation.
- Barometrisk tryk, på nogle enheder, for højde.
Problemet er drift. Gyroskoper akkumulerer fejl over tid. Accelerometre opfanger vibrationer. En ren IMU mister sin position på få sekunder. Derfor er den næsten altid fusioneret med GPS, kameraer eller lidar. Et Kalman-filter blander de støjende IMU-data med langsommere, men mere stabile absolutte målinger. IMU'en leverer de hurtige, højfrekvente bevægelsesopdateringer. De andre sensorer giver den langsigtede reference. Sammen estimerer de position og orientering langt bedre, end nogen af dem kunne alene.
Comments (3)
Leave a comment