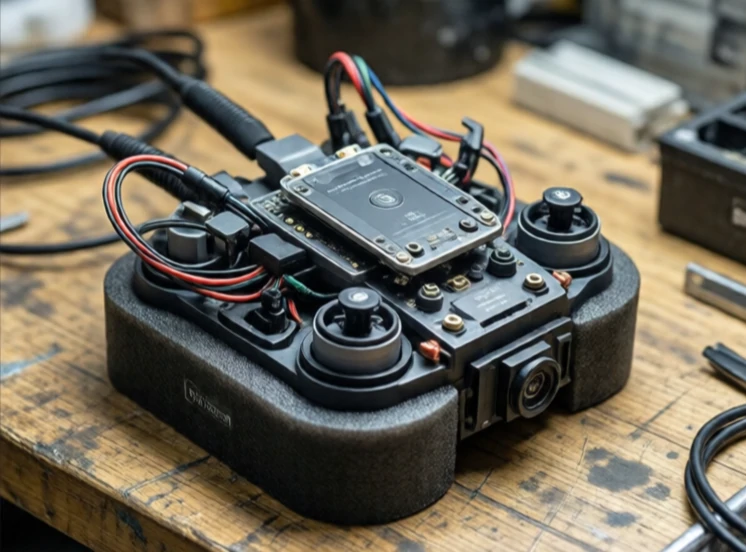
Jednostka pomiaru bezwładnościowego mierzy ruch obiektu. Łączy akcelerometry i żyroskopy, aby śledzić przyspieszenie liniowe i prędkość obrotową. Po dodaniu magnetometrów staje się systemem AHRS, czyli systemem odniesienia położenia i kierunku. Jednostka nie potrzebuje sygnału GPS ani sygnałów zewnętrznych. Wykrywa ruch od wewnątrz.
Czujniki IMU znajdują się w dronach, telefonach, samochodach i statkach kosmicznych. Dron używa ich do pomiaru nachylenia i obrotu. Telefon używa ich do obracania ekranu. Samochód używa ich do kontroli stabilności i nawigacji zliczeniowej, gdy GPS przestaje działać. Czujniki to maleńkie urządzenia MEMS wytrawione w krzemie, często mniejsze od paznokcia.
Co mierzy IMU
- Przyspieszenie wzdłuż trzech osi.
- Prędkość kątowa wokół trzech osi.
- Kierunek magnetyczny, jeśli zastosowano magnetometr.
- Temperatura do kompensacji czujnika.
- Ciśnienie barometryczne (w niektórych jednostkach) dla wysokości.
Problemem jest dryft. Żyroskopy akumulują błąd z czasem. Akcelerometry rejestrują drgania. Czysty czujnik IMU traci pozycję w ciągu kilku sekund. Dlatego prawie zawsze jest łączony z GPS-ami, kamerami lub lidarami. Filtr Kalmana łączy zaszumione dane z czujnika IMU z wolniejszymi, ale bardziej stabilnymi pomiarami bezwzględnymi. Czujnik IMU zapewnia szybkie, wysokoczęstotliwościowe aktualizacje ruchu. Pozostałe czujniki zapewniają długoterminowe odniesienie. Razem szacują pozycję i orientację znacznie lepiej niż każdy z nich osobno.
Comments (3)
Leave a comment