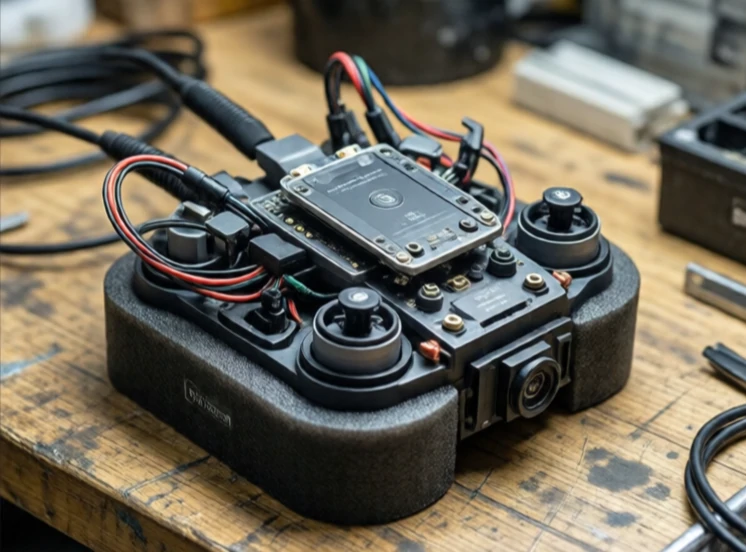
Uma unidade de medição inercial mede a forma como algo se move. Combina acelerómetros e giroscópios para rastrear a aceleração linear e a taxa de rotação. Adicionando magnetómetros, torna-se um AHRS, um sistema de referência de atitude e direção. A unidade não necessita de GPS nem de sinais externos. Deteta o movimento internamente.
As IMUs estão presentes em drones, telemóveis, carros e naves espaciais. Um drone utiliza uma para determinar a sua inclinação e rotação. Um telemóvel usa uma para rodar o ecrã. Um automóvel utiliza uma para controlo de estabilidade e navegação inercial quando o GPS falha. Os sensores são minúsculos dispositivos MEMS gravados em silício, muitas vezes mais pequenos do que uma unha.
O que mede uma IMU
- Aceleração ao longo de três eixos.
- Taxa angular de cerca de três eixos.
- Rumo magnético, caso exista um magnetómetro incluído.
- Temperatura, para compensação do sensor.
- Pressão barométrica, em algumas unidades, para a altitude.
O problema é a deriva. Os giroscópios acumulam erros ao longo do tempo. Os acelerómetros captam vibrações. Uma IMU pura perde a sua posição em segundos. É por isso que está quase sempre integrada no GPS, nas câmaras ou no lidar. Um filtro de Kalman combina os dados ruidosos da IMU com medições absolutas mais lentas, mas mais estáveis. A IMU fornece as atualizações de movimento rápidas e de alta frequência. Os outros sensores fornecem a referência a longo prazo. Juntos, estimam a posição e a orientação muito melhor do que qualquer um deles conseguiria isoladamente.
Comments (3)
Leave a comment