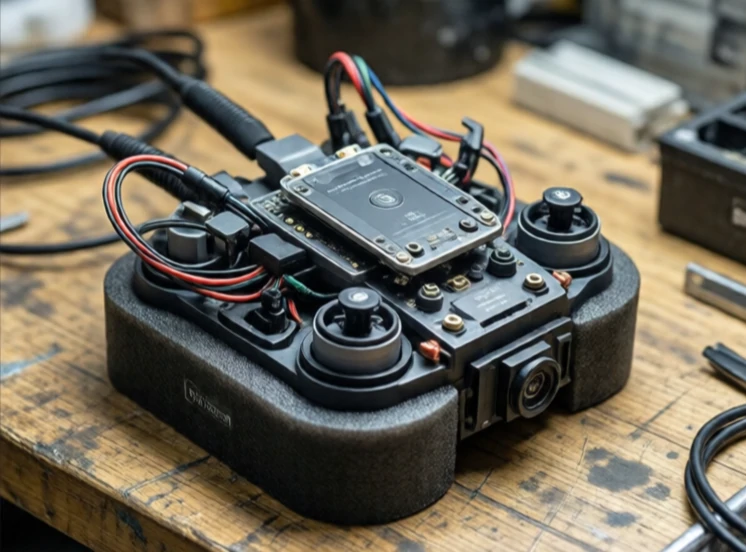
Atalet ölçüm birimi, bir şeyin nasıl hareket ettiğini ölçer. Doğrusal ivmeyi ve dönme hızını izlemek için ivmeölçerleri ve jiroskopları birleştirir. Manyetometreler eklendiğinde ise bir AHRS, yani bir tutum ve yön referans sistemi haline gelir. Bu ünite GPS veya harici sinyallere ihtiyaç duymaz. Hareketi içeriden algılar.
IMU'lar dronlarda, telefonlarda, arabalarda ve uzay araçlarında bulunur. Bir drone, eğimini ve dönüşünü bilmek için bir IMU kullanır. Bir telefon, ekranı döndürmek için bir IMU kullanır. Bir araba, GPS sinyali kesildiğinde denge kontrolü ve yön bulma için bir IMU kullanır. Sensörler, genellikle bir tırnaktan daha küçük olan, silikona kazınmış minik MEMS cihazlarıdır.
IMU'nun ölçtüğü şey
- Üç eksen boyunca ivme.
- Üç eksen etrafındaki açısal hız.
- Manyetik yön bilgisi, eğer manyetometre dahil edilmişse.
- Sıcaklık, sensör telafisi için.
- Bazı birimlerde barometrik basınç, irtifa için kullanılır.
Sorun, sapmadır. Jiroskoplar zamanla hata biriktirir. İvmeölçerler titreşimi algılar. Saf bir IMU, konumunu saniyeler içinde kaybeder. Bu nedenle neredeyse her zaman GPS, kameralar veya lidar ile birleştirilir. Kalman filtresi, gürültülü IMU verilerini daha yavaş ancak daha kararlı mutlak ölçümlerle harmanlar. IMU, hızlı ve yüksek frekanslı hareket güncellemeleri sağlar. Diğer sensörler uzun vadeli referansı sağlar. Birlikte, konum ve yönelim tahminini tek başlarına yapabileceklerinden çok daha iyi yaparlar.
Comments (3)
Leave a comment