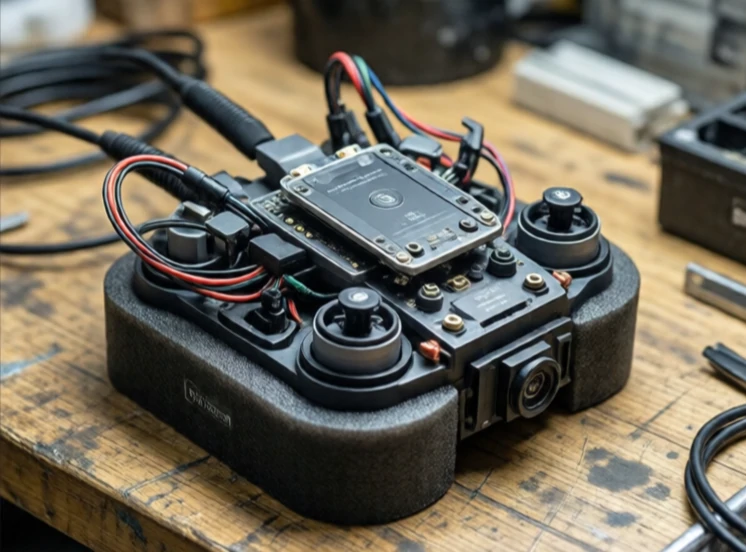
慣性測量單元用於測量物體的運動狀態。它結合了加速度計和陀螺儀,用於追蹤線性加速度和旋轉速率。如果再加上磁力計,它就變成了姿態航向參考系統(AHRS)。該單元不需要GPS或外部訊號,它能夠從內部感知運動。
慣性測量單元(IMU)廣泛應用於無人機、手機、汽車和太空船。無人機利用IMU測量自身的傾斜和旋轉角度;手機利用IMU來旋轉螢幕;汽車則利用IMU在GPS訊號丟失時進行穩定性控制和航位推算。這些感測器是蝕刻在矽片上的微型微機電系統(MEMS)裝置,通常比指甲蓋還小。
IMU測量什麼
- 沿三個軸的加速度。
- 繞三個軸的角速率。
- 若包含磁力計,則為磁航向。
- 溫度,用於感測器補償。
- 氣壓,在某些單位中,指海拔高度。
問題在於漂移。陀螺儀會隨著時間推移累積誤差。加速度計會捕捉振動。純粹的慣性測量單元(IMU)會在幾秒鐘內失去位置資訊。因此,它幾乎總是與GPS、攝影機或光達的數據融合。卡爾曼濾波器將雜訊較大的IMU資料與速度較慢但更穩定的絕對測量資料融合。 IMU提供快速、高頻的運動更新。其他感測器提供長期參考。它們協同工作,能夠比單獨使用任何一種感測器更準確地估計位置和姿態。
Comments (3)
Leave a comment