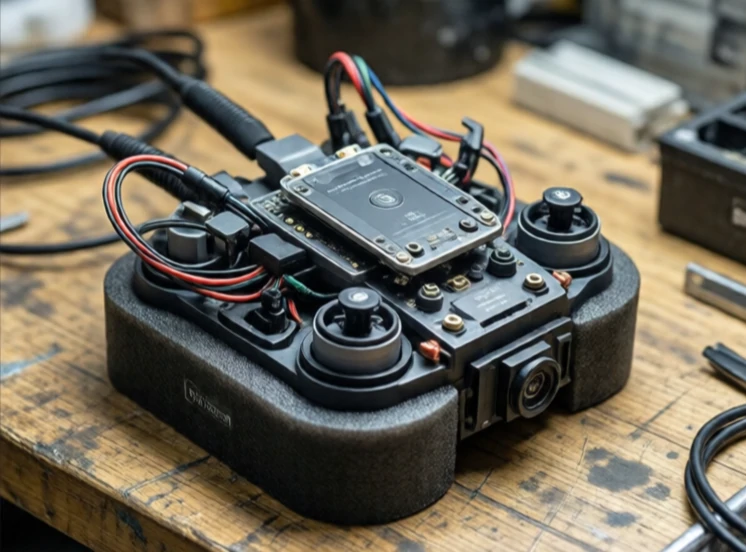
惯性测量单元用于测量物体的运动状态。它结合了加速度计和陀螺仪,用于追踪线性加速度和旋转速率。如果再加上磁力计,它就变成了姿态航向参考系统(AHRS)。该单元不需要GPS或外部信号,它能够从内部感知运动。
惯性测量单元(IMU)广泛应用于无人机、手机、汽车和航天器。无人机利用IMU来测量自身的倾斜和旋转角度;手机利用IMU来旋转屏幕;汽车则利用IMU在GPS信号丢失时进行稳定性控制和航位推算。这些传感器是蚀刻在硅片上的微型微机电系统(MEMS)器件,通常比指甲盖还小。
IMU测量什么
- 沿三个轴的加速度。
- 绕三个轴的角速率。
- 如果包含磁力计,则为磁航向。
- 温度,用于传感器补偿。
- 气压,在某些单位中,指海拔高度。
问题在于漂移。陀螺仪会随着时间推移累积误差。加速度计会捕捉振动。纯粹的惯性测量单元(IMU)会在几秒钟内丢失位置信息。因此,它几乎总是与GPS、摄像头或激光雷达的数据融合。卡尔曼滤波器将噪声较大的IMU数据与速度较慢但更稳定的绝对测量数据融合。IMU提供快速、高频的运动更新。其他传感器提供长期参考。它们协同工作,能够比单独使用任何一种传感器更准确地估计位置和姿态。
Comments (3)
Leave a comment