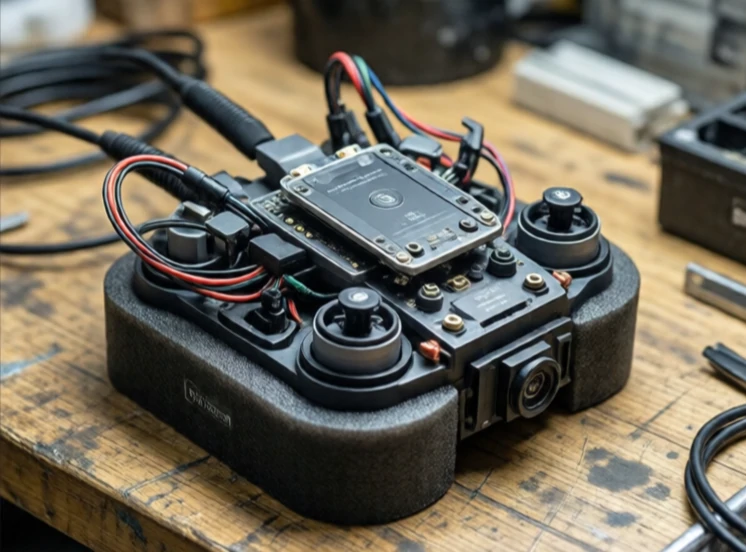
एक जड़त्वीय मापन इकाई किसी वस्तु की गति को मापती है। यह रैखिक त्वरण और घूर्णी दर को ट्रैक करने के लिए त्वरणमापी और जाइरोस्कोप का संयोजन करती है। इसमें चुंबकमापी जोड़ने पर यह एक एएचआरएस (एटीट्यूड और हेडिंग रेफरेंस सिस्टम) बन जाती है। इस इकाई को जीपीएस या बाहरी संकेतों की आवश्यकता नहीं होती है। यह गति को अंदर से ही महसूस करती है।
ड्रोन, फोन, कार और अंतरिक्ष यान में आईएमयू (इंट्रा-वायरल मॉड्यूल) का इस्तेमाल होता है। ड्रोन का इस्तेमाल झुकाव और घूर्णन का पता लगाने के लिए किया जाता है। फोन की स्क्रीन को घुमाने के लिए इसका इस्तेमाल होता है। कार में स्थिरता नियंत्रण और जीपीएस सिग्नल न मिलने पर डेड रेकनिंग के लिए इसका इस्तेमाल किया जाता है। ये सेंसर सिलिकॉन में उकेरे गए छोटे एमईएमएस उपकरण होते हैं, जो अक्सर नाखून से भी छोटे होते हैं।
आईएमयू क्या मापता है
- तीनों अक्षों के अनुदिश त्वरण।
- तीनों अक्षों के सापेक्ष कोणीय दर।
- यदि मैग्नेटोमीटर शामिल हो तो चुंबकीय दिशा निर्धारण।
- सेंसर क्षतिपूर्ति के लिए तापमान।
- कुछ इकाइयों में ऊंचाई के लिए बैरोमेट्रिक दबाव।
समस्या गति में बदलाव की है। समय के साथ जाइरोस्कोप में त्रुटि जमा होती जाती है। एक्सेलेरोमीटर कंपन को पकड़ लेते हैं। एक शुद्ध आईएमयू कुछ ही सेकंड में अपनी स्थिति खो देता है। यही कारण है कि इसे लगभग हमेशा जीपीएस, कैमरों या लिडार के साथ एकीकृत किया जाता है। कल्मन फ़िल्टर शोरगुल वाले आईएमयू डेटा को धीमे लेकिन अधिक स्थिर सटीक मापों के साथ मिलाता है। आईएमयू तीव्र, उच्च-आवृत्ति गति अपडेट प्रदान करता है। अन्य सेंसर दीर्घकालिक संदर्भ प्रदान करते हैं। ये सभी मिलकर स्थिति और अभिविन्यास का अनुमान अकेले किसी भी सेंसर की तुलना में कहीं बेहतर लगाते हैं।
Comments (3)
Leave a comment