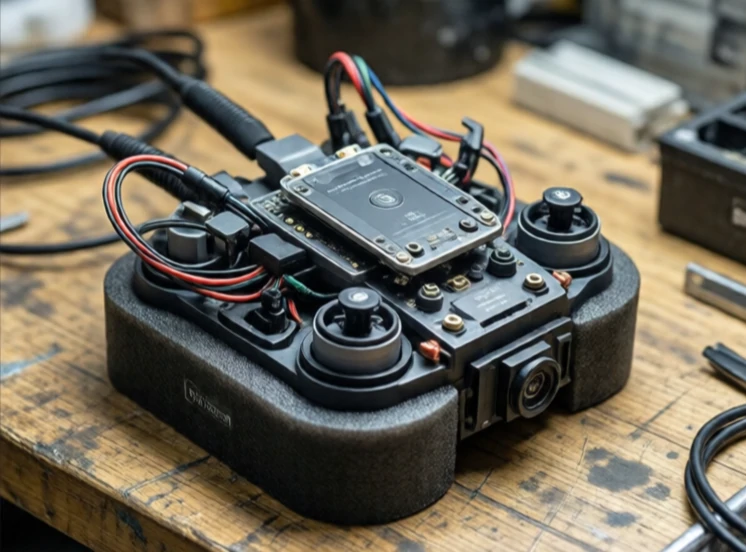
Az inerciális mérőegység azt méri, hogy valami hogyan mozog. Gyorsulásmérőket és giroszkópokat kombinál a lineáris gyorsulás és a forgási sebesség nyomon követésére. Magnetométerekkel kiegészítve egy AHRS-t, egy helyzet- és irányreferencia-rendszert kapunk. Az egységnek nincs szüksége GPS-re vagy külső jelekre. Belülről érzékeli a mozgást.
Az IMU-k (Integrated Mechanical Modules, IMU) drónokban, telefonokban, autókban és űrhajókban találhatók. Egy drón a dőlésszög és az elfordulás mértékének mérésére használja. Egy telefon a képernyő elforgatására. Egy autó a stabilitásszabályozáshoz és a GPS-jel kiesésének jelzésére használja. Az érzékelők apró, szilíciumba vésett MEMS eszközök, gyakran egy körömnél is kisebbek.
Mit mér az IMU?
- Gyorsulás három tengely mentén.
- Szögsebesség három tengely körül.
- Mágneses irány, ha van magnetométer.
- Hőmérséklet, érzékelő kompenzációhoz.
- Légköri nyomás, egyes egységeknél, a magasságra utal.
A probléma a sodródás. A giroszkópok idővel felhalmozzák a hibákat. A gyorsulásmérők rezgést érzékelnek. Egy tiszta IMU másodpercek alatt elveszíti a pozícióját. Ezért szinte mindig GPS-szel, kamerákkal vagy lidarral van kombinálva. Egy Kalman-szűrő a zajos IMU-adatokat lassabb, de stabilabb abszolút mérésekkel ötvözi. Az IMU biztosítja a gyors, nagyfrekvenciás mozgásfrissítéseket. A többi érzékelő biztosítja a hosszú távú referenciát. Együttesen sokkal jobban becsülik meg a pozíciót és a tájolást, mint bármelyikük önmagában.
Comments (3)
Leave a comment