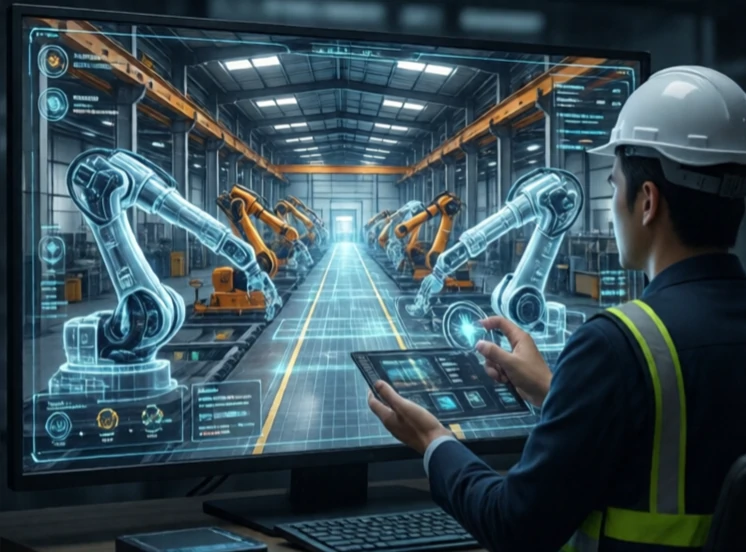
Mô hình song sinh kỹ thuật số là bản sao ảo của một robot hoặc hệ thống vật lý. Nó phản ánh chính xác thực thể thật trong thời gian thực, sử dụng dữ liệu cảm biến để duy trì sự đồng bộ. Các kỹ sư sử dụng nó để giám sát hiệu suất, dự đoán lỗi và kiểm tra các thay đổi mà không cần chạm vào tài sản vật lý.
Khái niệm này bắt nguồn từ chương trình Apollo của NASA, nơi các đội ngũ mặt đất giữ các bản sao vật lý của tàu vũ trụ để khắc phục sự cố. Thuật ngữ "bản sao kỹ thuật số" được Michael Grieves đặt ra vào năm 2002. Ngày nay, nó được áp dụng cho động cơ phản lực, tua bin gió, dây chuyền sản xuất và robot. Bản sao kỹ thuật số của robot bao gồm hình học, động học, động lực học và logic điều khiển.
Công dụng của mô hình song sinh kỹ thuật số là gì?
- Bảo trì dự đoán: dự đoán các sự cố trước khi chúng xảy ra.
- Mô phỏng: thử nghiệm các đường dẫn hoặc tải trọng mới mà không gặp rủi ro.
- Giám sát từ xa: xem robot đang làm gì từ bất cứ đâu.
- Đào tạo: hướng dẫn người vận hành trong môi trường ảo.
- Tối ưu hóa: điều chỉnh hiệu năng dựa trên dữ liệu thực tế.
Bản sao kỹ thuật số chỉ tốt khi kết nối dữ liệu của nó tốt. Nếu quá trình cập nhật cảm biến bị chậm trễ hoặc gián đoạn, bản sao kỹ thuật số sẽ lệch khỏi thực tế. Các bản sao kỹ thuật số có độ chính xác cao đòi hỏi sức mạnh tính toán đáng kể và hiệu chỉnh cẩn thận. Lợi ích mang lại là khả năng quan sát. Người quản lý nhà máy có thể xem tình trạng hoạt động của từng robot chỉ trong nháy mắt. Kỹ sư có thể mô phỏng một thay đổi và biết liệu nó có hiệu quả hay không trước khi thực hiện. Bản sao kỹ thuật số không phải là sự thay thế cho robot vật lý. Nó là một người bạn đồng hành giúp robot vật lý thông minh hơn, an toàn hơn và dễ quản lý hơn.
Comments
No comments yet. Be the first to share a thought.
Leave a comment