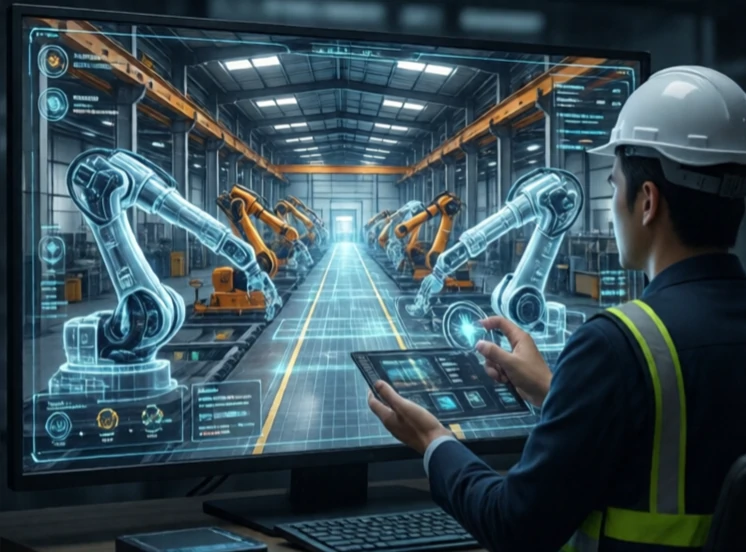
デジタルツインとは、物理的なロボットやシステムの仮想的な複製です。センサーデータを用いてリアルタイムで同期を保ち、実物を忠実に再現します。エンジニアはこれを利用して、実物に触れることなく、性能の監視、故障の予測、変更点のテストを行うことができます。
この概念は、NASAのアポロ計画から生まれたもので、地上クルーが宇宙船の物理的な複製を保管して問題解決に役立てていた。デジタルツインという用語は、2002年にマイケル・グリーブスによって造語された。現在では、ジェットエンジン、風力タービン、工場ライン、ロボットなどにも適用されている。ロボットのデジタルツインには、形状、運動学、動力学、制御ロジックが含まれる。
デジタルツインは何に使われるのか
- 予知保全:故障が発生する前に予測する。
- シミュレーション:リスクなしに新しい経路やペイロードをテストできます。
- 遠隔監視:どこからでもロボットの動作状況を確認できます。
- トレーニング:仮想環境でオペレーターを訓練する。
- 最適化:実際のデータに基づいてパフォーマンスを調整します。
デジタルツインの精度は、データ接続の良し悪しに左右されます。センサーの更新が遅れたり途切れたりすると、デジタルツインは現実から乖離してしまいます。高精度なデジタルツインを実現するには、相当な計算能力と綿密なキャリブレーションが必要です。その見返りとして得られるのは、可視性の向上です。工場管理者は、すべてのロボットの状態を一目で把握できます。エンジニアは、変更をシミュレーションし、実行前にそれが機能するかどうかを確認できます。デジタルツインは、物理的なロボットの代替品ではありません。物理的なロボットをよりスマートに、より安全に、そしてより管理しやすくする、いわば補完的な存在なのです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment