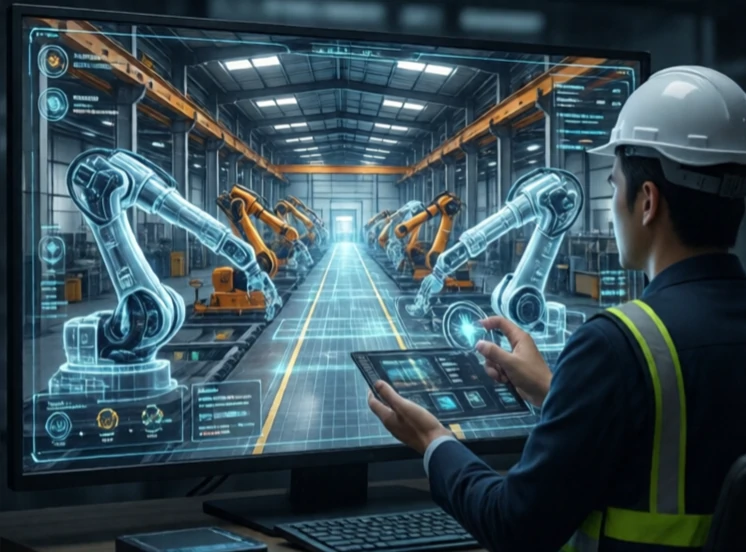
Ein digitaler Zwilling ist eine virtuelle Nachbildung eines physischen Roboters oder Systems. Er spiegelt das reale Objekt in Echtzeit wider und nutzt Sensordaten zur Synchronisierung. Ingenieure verwenden ihn, um die Leistung zu überwachen, Ausfälle vorherzusagen und Änderungen zu testen, ohne das physische Objekt berühren zu müssen.
Das Konzept entstand im Rahmen des Apollo-Programms der NASA, bei dem Bodenmannschaften physische Duplikate von Raumschiffen zur Fehlerbehebung einsetzten. Der Begriff „digitaler Zwilling“ wurde 2002 von Michael Grieves geprägt. Heute findet er Anwendung bei Strahltriebwerken, Windkraftanlagen, Produktionslinien und Robotern. Ein digitaler Zwilling eines Roboters umfasst Geometrie, Kinematik, Dynamik und Steuerungslogik.
Wozu werden digitale Zwillinge verwendet?
- Vorausschauende Instandhaltung: Ausfälle vorhersagen, bevor sie auftreten.
- Simulation: Neue Wege oder Nutzlasten risikofrei testen.
- Fernüberwachung: Sehen Sie von überall aus, was der Roboter gerade macht.
- Schulung: Schulung der Bediener in einer virtuellen Umgebung.
- Optimierung: Leistungsoptimierung anhand realer Daten.
Ein digitaler Zwilling ist nur so gut wie seine Datenverbindung. Wenn Sensordaten verzögert aktualisiert werden oder ganz ausfallen, weicht der digitale Zwilling von der Realität ab. Hochpräzise digitale Zwillinge erfordern erhebliche Rechenleistung und sorgfältige Kalibrierung. Der Vorteil liegt in der Transparenz. Ein Werksleiter kann den Zustand jedes Roboters auf einen Blick erfassen. Ein Ingenieur kann eine Änderung simulieren und deren Erfolg vor der Implementierung überprüfen. Der digitale Zwilling ersetzt nicht den physischen Roboter, sondern ergänzt ihn und macht ihn intelligenter, sicherer und einfacher zu handhaben.
Comments
No comments yet. Be the first to share a thought.
Leave a comment