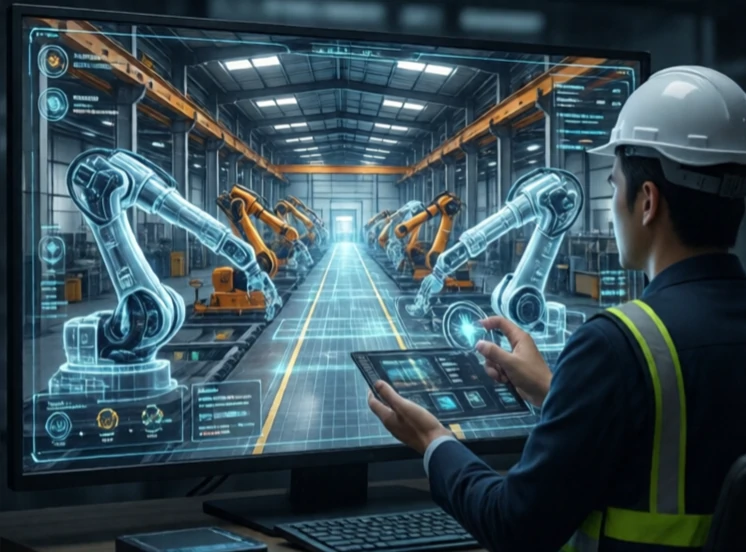
डिजिटल ट्विन किसी भौतिक रोबोट या सिस्टम की आभासी प्रतिकृति होती है। यह सेंसर डेटा का उपयोग करके वास्तविक समय में वास्तविक वस्तु को प्रतिबिंबित करती है। इंजीनियर इसका उपयोग भौतिक उपकरण को छुए बिना प्रदर्शन की निगरानी करने, विफलताओं का पूर्वानुमान लगाने और परिवर्तनों का परीक्षण करने के लिए करते हैं।
यह अवधारणा नासा के अपोलो कार्यक्रम से विकसित हुई, जहाँ जमीनी दल समस्याओं का निवारण करने के लिए अंतरिक्ष यान की भौतिक प्रतियाँ रखते थे। डिजिटल ट्विन शब्द 2002 में माइकल ग्रीव्स द्वारा गढ़ा गया था। आज यह जेट इंजन, पवन टर्बाइन, कारखाने की लाइनों और रोबोटों पर लागू होता है। एक रोबोट डिजिटल ट्विन में ज्यामिति, गतिकी, गतिविज्ञान और नियंत्रण तर्क शामिल होते हैं।
डिजिटल ट्विन का उपयोग किस लिए किया जाता है?
- पूर्वानुमानित रखरखाव: विफलताओं के होने से पहले ही उनका पूर्वानुमान लगाना।
- सिमुलेशन: बिना किसी जोखिम के नए रास्तों या पेलोड का परीक्षण करें।
- रिमोट मॉनिटरिंग: आप कहीं से भी देख सकते हैं कि रोबोट क्या कर रहा है।
- प्रशिक्षण: वर्चुअल वातावरण में ऑपरेटरों को प्रशिक्षण देना।
- अनुकूलन: वास्तविक डेटा के आधार पर प्रदर्शन को बेहतर बनाना।
डिजिटल ट्विन की कार्यक्षमता उसके डेटा कनेक्शन पर निर्भर करती है। यदि सेंसर अपडेट में देरी होती है या डेटा कनेक्शन बाधित हो जाता है, तो डिजिटल ट्विन वास्तविकता से भिन्न हो जाता है। उच्च-गुणवत्ता वाले डिजिटल ट्विन के लिए पर्याप्त कंप्यूटिंग शक्ति और सावधानीपूर्वक कैलिब्रेशन की आवश्यकता होती है। इसका लाभ पारदर्शिता है। एक फैक्ट्री मैनेजर एक नज़र में हर रोबोट की स्थिति देख सकता है। एक इंजीनियर किसी बदलाव का सिमुलेशन कर सकता है और उसे लागू करने से पहले जान सकता है कि वह काम करेगा या नहीं। डिजिटल ट्विन भौतिक रोबोट का विकल्प नहीं है। यह एक ऐसा साथी है जो भौतिक रोबोट को अधिक स्मार्ट, सुरक्षित और प्रबंधित करने में आसान बनाता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment