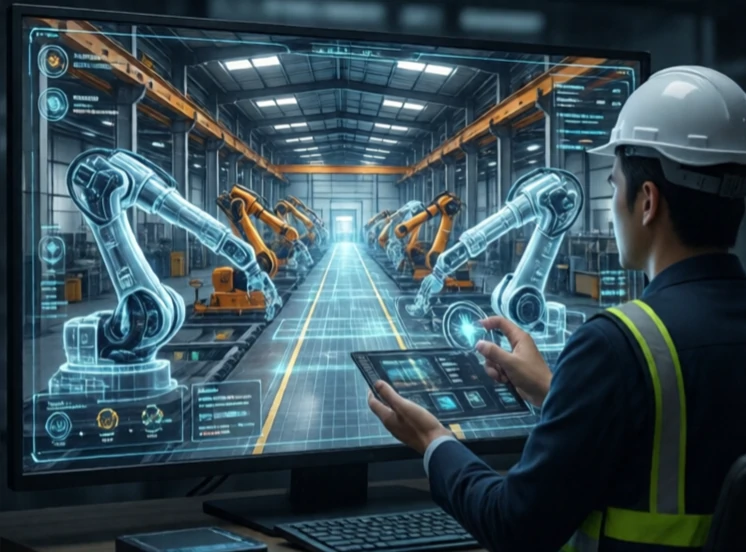
數位孿生是實體機器人或系統的虛擬副本。它即時鏡像真實物體,並利用感測器資料保持同步。工程師利用數位孿生來監控效能、預測故障以及測試變更,而無需實際接觸實體資產。
這個概念源自於美國太空總署的阿波羅計劃,該計畫中地面人員保存了太空船的實體複製品,以便排查故障。數字孿生一詞由麥可·格里夫斯於2002年提出。如今,它被應用於噴射發動機、風力渦輪機、生產線和機器人等領域。機器人數位孿生包括幾何、運動學、動力學和控制邏輯。
數位孿生技術有哪些用途?
- 預測性維護:在故障發生前預測故障。
- 模擬:無風險地測試新路徑或有效載荷。
- 遠端監控:無論身在何處,都能查看機器人的運作情況。
- 培訓:在虛擬環境中對操作員進行培訓。
- 優化:根據真實數據調整效能。
數位孿生模型的精度取決於資料連接的可靠性。如果感測器更新延遲或中斷,模型就會偏離真實情況。高保真數位孿生模型需要強大的運算能力和精細的校準。其優勢在於可視性。工廠經理可以一目了然地查看每個機器人的運作狀況。工程師可以模擬變更,並在實施前確認其可行性。數位孿生模型並非實體機器人的替代品,而是實體機器人的輔助工具,使其更智慧、更安全、更易於管理。
Comments
No comments yet. Be the first to share a thought.
Leave a comment