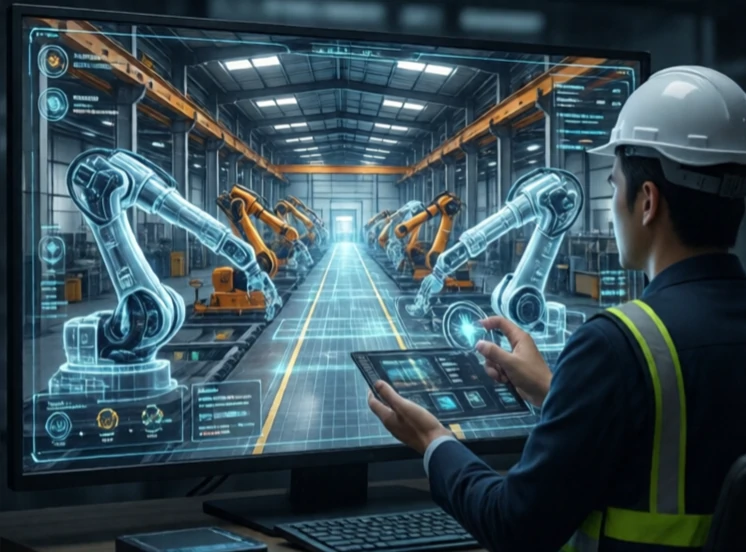
Een digitale tweeling is een virtuele replica van een fysieke robot of systeem. Het spiegelt het echte object in realtime en gebruikt sensorgegevens om gesynchroniseerd te blijven. Ingenieurs gebruiken het om de prestaties te monitoren, storingen te voorspellen en wijzigingen te testen zonder het fysieke object aan te raken.
Het concept is ontstaan tijdens NASA's Apollo-programma, waar grondpersoneel fysieke replica's van ruimtevaartuigen bewaarde om problemen op te sporen en op te sporen. De term 'digitale tweeling' werd in 2002 bedacht door Michael Grieves. Tegenwoordig wordt de term gebruikt voor straalmotoren, windturbines, productielijnen en robots. Een digitale tweeling van een robot omvat geometrie, kinematica, dynamica en besturingslogica.
Waarvoor worden digitale tweelingen gebruikt?
- Voorspellend onderhoud: storingen voorspellen voordat ze zich voordoen.
- Simulatie: test nieuwe routes of ladingen zonder risico.
- Bewaking op afstand: zie vanaf elke locatie wat de robot doet.
- Training: operators opleiden in een virtuele omgeving.
- Optimalisatie: stem de prestaties af op basis van reële gegevens.
Een digitale tweeling is slechts zo goed als de dataverbinding. Als sensorupdates achterlopen of uitvallen, wijkt de tweeling af van de werkelijkheid. Zeer nauwkeurige tweelingen vereisen aanzienlijke rekenkracht en zorgvuldige kalibratie. De beloning is inzicht. Een fabrieksmanager kan in één oogopslag de status van elke robot zien. Een ingenieur kan een wijziging simuleren en weten of deze zal werken voordat hij deze doorvoert. De digitale tweeling is geen vervanging voor de fysieke robot. Het is een hulpmiddel dat de fysieke robot slimmer, veiliger en gemakkelijker te beheren maakt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment