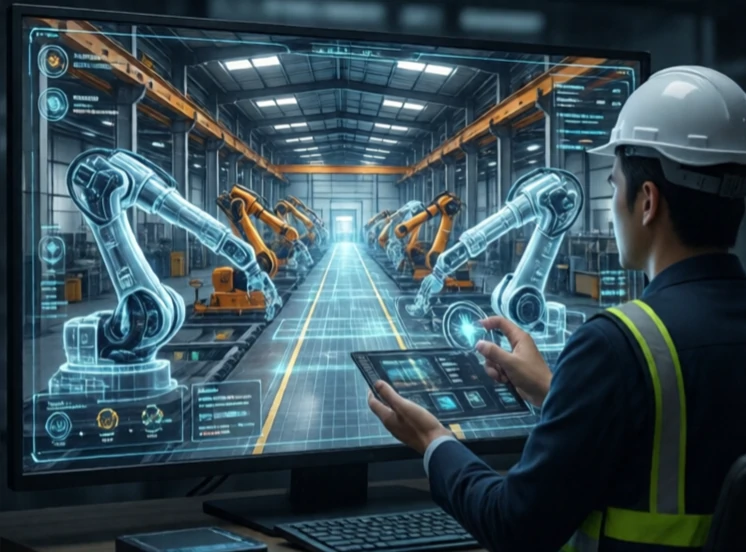
Cyfrowy bliźniak to wirtualna replika fizycznego robota lub systemu. Odwzorowuje on rzeczywisty obiekt w czasie rzeczywistym, wykorzystując dane z czujników do zachowania synchronizacji. Inżynierowie używają go do monitorowania wydajności, przewidywania awarii i testowania zmian bez dotykania fizycznego zasobu.
Koncepcja ta wywodzi się z programu Apollo NASA, w którym personel naziemny przechowywał fizyczne kopie statków kosmicznych w celu rozwiązywania problemów. Termin „cyfrowy bliźniak” został ukuty w 2002 roku przez Michaela Grievesa. Obecnie odnosi się on do silników odrzutowych, turbin wiatrowych, linii produkcyjnych i robotów. Cyfrowy bliźniak robota obejmuje geometrię, kinematykę, dynamikę i logikę sterowania.
Do czego służą cyfrowe bliźniaki
- Konserwacja predykcyjna: przewiduj awarie zanim wystąpią.
- Symulacja: testuj nowe ścieżki lub ładunki bez ryzyka.
- Zdalny monitoring: obserwuj, co robi robot, z dowolnego miejsca.
- Szkolenie: nauka operatorów w środowisku wirtualnym.
- Optymalizacja: dostrajanie wydajności na podstawie rzeczywistych danych.
Cyfrowy bliźniak jest tak dobry, jak jego połączenie z siecią. Jeśli aktualizacje czujników są opóźnione lub przerywane, bliźniak odbiega od rzeczywistości. Bliźniaki o wysokiej wierności wymagają znacznej mocy obliczeniowej i starannej kalibracji. Nagrodą jest przejrzystość. Kierownik fabryki może na pierwszy rzut oka sprawdzić stan każdego robota. Inżynier może zasymulować zmianę i sprawdzić, czy zadziała, zanim ją zatwierdzi. Cyfrowy bliźniak nie zastępuje fizycznego robota. Jest towarzyszem, który sprawia, że fizyczny robot jest inteligentniejszy, bezpieczniejszy i łatwiejszy w zarządzaniu.
Comments
No comments yet. Be the first to share a thought.
Leave a comment