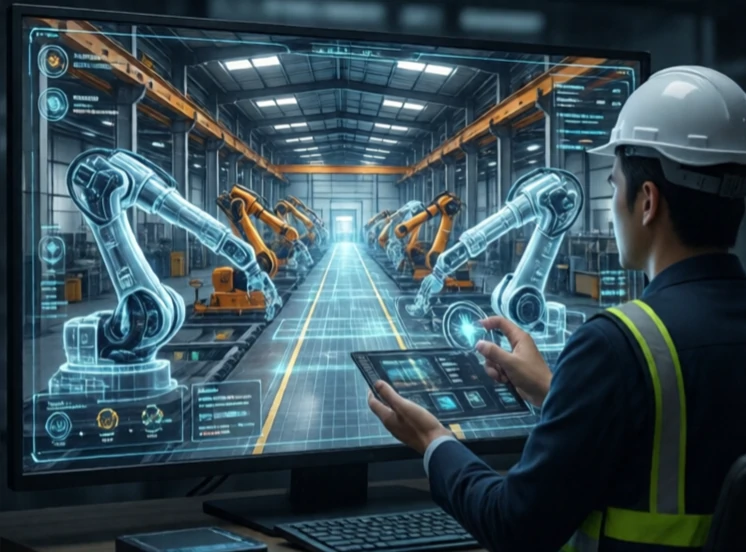
En digital tvilling er en virtuel kopi af en fysisk robot eller et fysisk system. Den spejler den virkelige ting i realtid og bruger sensordata til at forblive synkroniseret. Ingeniører bruger den til at overvåge ydeevne, forudsige fejl og teste ændringer uden at røre ved det fysiske aktiv.
Konceptet voksede ud af NASAs Apollo-program, hvor jordbesætninger opbevarede fysiske kopier af rumfartøjer for at fejlfinde problemer. Udtrykket digital tvilling blev opfundet i 2002 af Michael Grieves. I dag gælder det for jetmotorer, vindmøller, fabrikslinjer og robotter. En robot-digital tvilling omfatter geometri, kinematik, dynamik og kontrollogik.
Hvad digitale tvillinger bruges til
- Prædiktiv vedligeholdelse: forudsig fejl, før de sker.
- Simulering: test nye ruter eller nyttelaster uden risiko.
- Fjernovervågning: se, hvad robotten laver, uanset hvor du befinder dig.
- Træning: Undervis operatører i et virtuelt miljø.
- Optimering: finjuster ydeevnen baseret på reelle data.
En digital tvilling er kun så god som dens dataforbindelse. Hvis sensoropdateringer forsinkes eller falder ud, afviger tvillingen fra virkeligheden. Højtydende tvillinger kræver betydelig computerkraft og omhyggelig kalibrering. Gevinsten er synlighed. En fabriksleder kan se hver robots tilstand med et øjeblik. En ingeniør kan simulere en ændring og vide, om den vil fungere, før den forpligter sig. Den digitale tvilling er ikke en erstatning for den fysiske robot. Den er en ledsager, der gør den fysiske robot smartere, sikrere og nemmere at administrere.
Comments
No comments yet. Be the first to share a thought.
Leave a comment