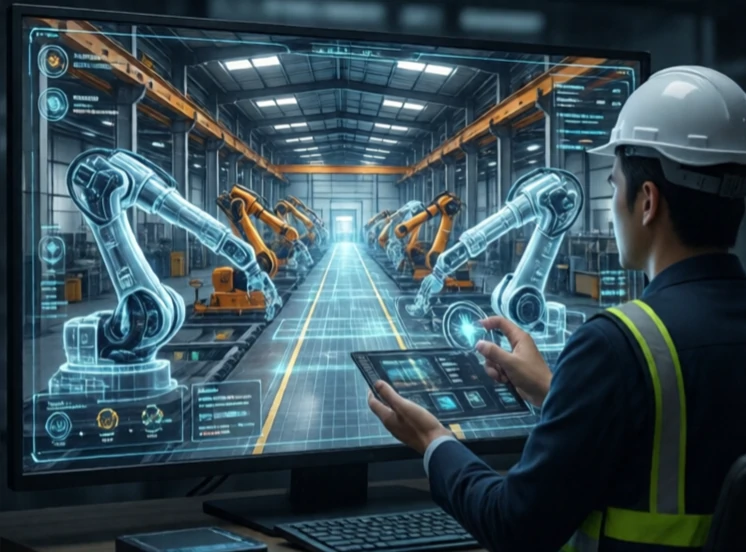
Um gémeo digital é uma réplica virtual de um robô ou sistema físico. Espelha o objeto real em tempo real, utilizando dados de sensores para manter a sincronização. Os engenheiros utilizam-no para monitorizar o desempenho, prever falhas e testar alterações sem ter de tocar no ativo físico.
O conceito surgiu do programa Apollo da NASA, onde as equipas em terra mantinham réplicas físicas das naves espaciais para resolver problemas. O termo "gémeo digital" foi criado em 2002 por Michael Grieves. Hoje, aplica-se a motores a jato, turbinas eólicas, linhas de produção de fábricas e robôs. Um gémeo digital de um robô inclui geometria, cinemática, dinâmica e lógica de controlo.
Para que servem os gémeos digitais?
- Manutenção preditiva: prever as avarias antes que elas aconteçam.
- Simulação: teste novos caminhos ou cargas úteis sem risco.
- Monitorização remota: veja o que o robô está a fazer a partir de qualquer lugar.
- Formação: capacitar os operadores em ambiente virtual.
- Otimização: ajuste do desempenho com base em dados reais.
Um gémeo digital só é tão bom quanto a sua ligação de dados. Se as atualizações dos sensores se atrasarem ou forem interrompidas, o gémeo distancia-se da realidade. Gémeos de alta fidelidade exigem um poder computacional significativo e uma calibração cuidadosa. A recompensa é a visibilidade. Um gestor de fábrica pode ver o estado de cada robô num relance. Um engenheiro pode simular uma alteração e saber se esta funcionará antes de a implementar. O gémeo digital não substitui o robô físico. Ele é um complemento que torna o robô físico mais inteligente, seguro e fácil de gerir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment