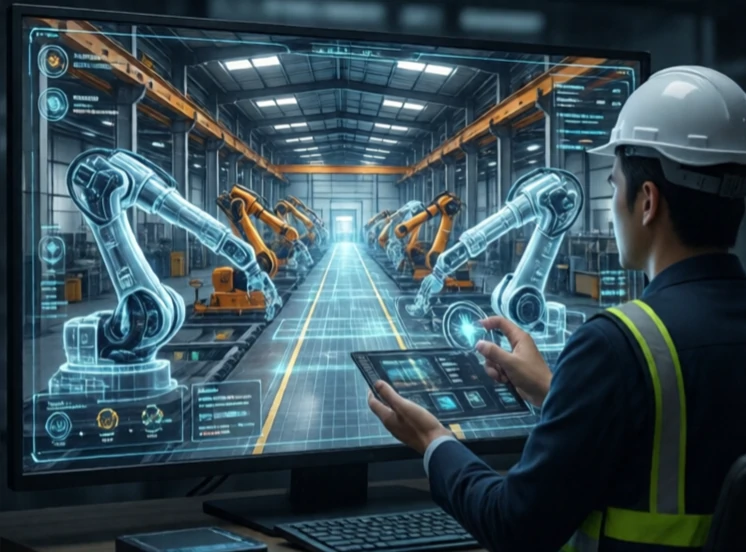
Цифровой двойник — это виртуальная копия физического робота или системы. Он в режиме реального времени воспроизводит реальный объект, используя данные датчиков для синхронизации. Инженеры используют его для мониторинга производительности, прогнозирования отказов и тестирования изменений без непосредственного контакта с физическим объектом.
Концепция зародилась в рамках программы НАСА «Аполлон», где наземные экипажи хранили физические копии космических аппаратов для устранения неполадок. Термин «цифровой двойник» был введен в 2002 году Майклом Гривзом. Сегодня он применяется к реактивным двигателям, ветряным турбинам, заводским линиям и роботам. Цифровой двойник робота включает в себя геометрию, кинематику, динамику и логику управления.
Для чего используются цифровые двойники?
- Прогнозируемое техническое обслуживание: прогнозирование отказов до того, как они произойдут.
- Моделирование: тестирование новых маршрутов или полезных нагрузок без риска.
- Удаленный мониторинг: вы можете наблюдать за действиями робота из любой точки мира.
- Обучение: обучение операторов в виртуальной среде.
- Оптимизация: настройка производительности на основе реальных данных.
Качество цифрового двойника зависит от качества передачи данных. Если обновления с датчиков происходят с задержкой или прерываются, двойник отклоняется от реальности. Высокоточные двойники требуют значительных вычислительных мощностей и тщательной калибровки. В результате достигается прозрачность. Руководитель производства может с первого взгляда увидеть состояние каждого робота. Инженер может смоделировать изменение и понять, будет ли оно работать, прежде чем принять окончательное решение. Цифровой двойник не заменяет физического робота. Это компаньон, который делает физического робота умнее, безопаснее и проще в управлении.
Comments
No comments yet. Be the first to share a thought.
Leave a comment