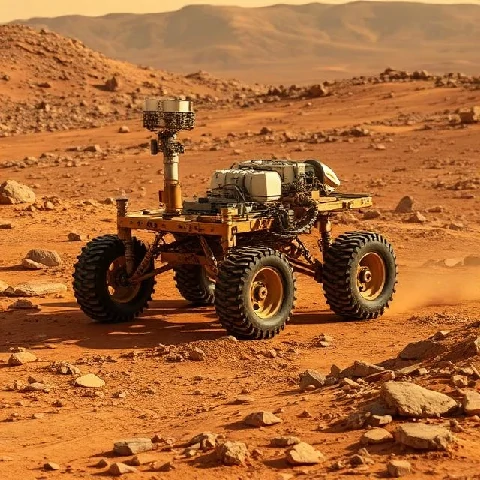
착륙선은 한 자리에 고정되어 있고, 로버는 움직입니다. 이 바퀴 달린 로봇들은 계측 장비, 카메라, 그리고 때로는 드릴을 싣고 다른 행성의 표면을 이동합니다. 덕분에 과학자들은 한 곳이 아닌 여러 곳을 조사할 수 있습니다.
화성에서의 주행은 매우 느립니다. 신호가 지구에 도달하는 데 3분에서 22분이 걸리기 때문에 운용자는 실시간으로 조종할 수 없습니다. 로버는 명령을 수신한 후 내장 소프트웨어를 사용하여 위험을 피하면서 자율적으로 실행합니다.
주목할 만한 로버
- 최초의 화성 탐사 로버인 소저너, 1997년
- Spirit and Opportunity는 2003년에 출시되었습니다.
- 큐리오시티 로버는 여전히 게일 크레이터에서 작동 중입니다.
- 끈기 있게, 미래를 위해 샘플을 수집합니다.
전력은 태양광 패널이나 방사성 동위원소 열전 발전기에서 공급됩니다. 화성의 먼지 폭풍은 태양광 패널을 덮어 전력 공급을 차단할 수 있기 때문에 장기 임무에는 핵 에너지원이 선호됩니다. 각 로버는 설계 수명보다 훨씬 오래 작동할 수 있도록 제작되었습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment