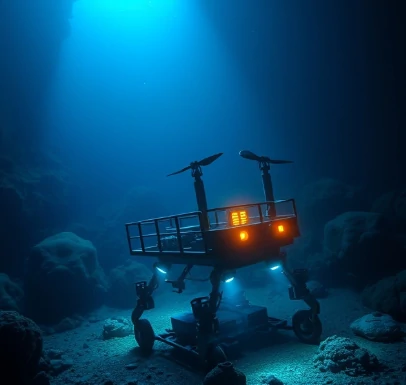
遠隔操作型水中ロボット(ROV)は、水上船舶から制御される水中ロボットです。テザーケーブルを通して電力、指令、映像が伝送されます。操縦者はコンソールに座り、ジョイスティックで機体を操縦します。ROVは、ダイバーにとって深すぎる、あるいは危険すぎる水域で機能します。
最初のROV(遠隔操作型無人潜水機)は、1960年代から1970年代にかけて、軍事用途や海洋石油掘削作業用に開発されました。パイプラインの点検、魚雷の回収、油井の修理などに使用されました。現在では、ROVは海洋エネルギー、科学研究、捜索救助活動において不可欠な存在となっています。小型の観測機(スーツケースサイズ)から、数トンもの重量があり複数のマニピュレーターを搭載した作業用機まで、その種類は多岐にわたります。
ROVコンポーネント
- フレーム:部品を圧力や衝撃から保護します。
- 推進装置:電気式または油圧式、推進用。
- カメラと照明:パイロットの視界確保のため。
- マニピュレーター:掴んだり切断したりするための装置。
- テザー:地上への電力およびデータリンク。
テザーは命綱であると同時に制約でもある。無制限の電力とリアルタイム制御を提供する一方で、抵抗を生み出し、構造物に引っかかる可能性もある。パイロットは、潮流や視界不良の中で操縦するために何時間も訓練を積む。作業用ROVは数百万ドルもの費用がかかり、操作には数人のクルーが必要となる。これらは海底検査、保守、修理の主力機である。自律型水中ビークルが一部の調査作業を担うようになっているが、人間がリアルタイムで何かを見て操作する必要がある場合は、ROVが依然として不可欠である。深海は暗く、冷たく、高圧である。ROVは、そこで作業するための手段なのだ。
Comments
No comments yet. Be the first to share a thought.
Leave a comment