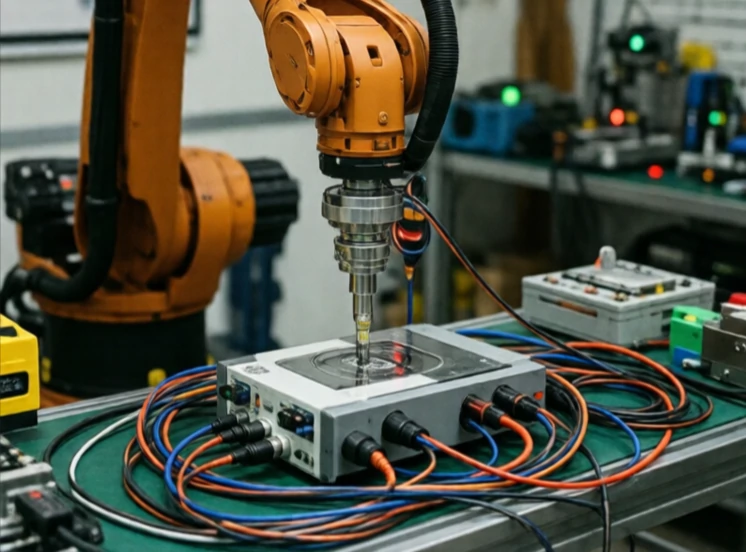
En feedback-loop er et system, der justerer sin adfærd baseret på målinger af dets output. Outputtet sender tilbage til inputtet. Hvis outputtet er for lavt, øger systemet indsatsen. Hvis det er for højt, mindsker det indsatsen. Loopen holder systemet tæt på målet.
Feedback-loops findes overalt i robotteknologi. En motorstyring måler position og justerer spænding. En drone måler hældning og justerer rotorhastigheder. En robotarm måler kraft og justerer greb. Uden feedback kører systemet i åbent loop og driver med skiftende forhold.
Dele af en feedback-loop
- Sensor: måler outputtet.
- Komparator: sammenligner måling med sætpunkt.
- Controller: beregner korrektionen.
- Aktuator: anvender korrektionen.
- Anlæg: det system, der styres.
Negativ feedback stabiliserer. Positiv feedback forstærker. De fleste styresystemer bruger negativ feedback, fordi målet er at reducere fejl, ikke at øge den. Loopens forstærkning bestemmer, hvor aggressivt den korrigerer. Høj forstærkning korrigerer hurtigt, men kan oscillere. Lav forstærkning er stabil, men træg. At justere loopen er en kernefærdighed inden for robotteknologi. Det er også en nyttig måde at tænke på systemer generelt. Enhver proces, der måler sine resultater og justerer, kører en feedbackloop. Konceptet er simpelt. At gøre det rigtigt er det ikke.
Comments
No comments yet. Be the first to share a thought.
Leave a comment