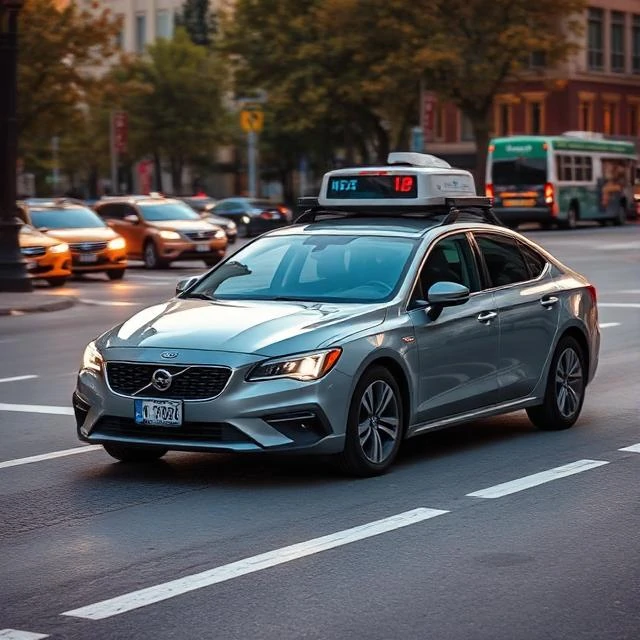
Drumul este un mediu ostil pentru software. Alți șoferi se comportă imprevizibil. Pietonii ies din mașină fără avertisment. Ploaia, strălucirea orbitoare și marcajele decolorate ale benzilor de circulație degradează semnalele senzorilor. Vehiculele autonome trebuie să gestioneze toate acestea în timp real, fără a exista riscul unui accident.
Percepția combină camerele, radarul și lidarul pentru a construi un model al împrejurimilor. Planificarea calculează o traiectorie sigură. Controlul execută direcția, accelerarea și frânarea. Fiecare strat depinde de celelalte, iar defecțiunile se produc rapid.
Niveluri de autonomie
- Nivelul 0, fără automatizare
- Nivelul 1, asistență la șofer, cum ar fi pilotul adaptiv al vitezei de croazieră
- Nivelul 2, automatizare parțială cu mâinile pe volan
- Nivelul 3, automatizare condiționată cu un driver de rezervă
- Nivelul 4, automatizare ridicată în zone definite
- Nivelul 5, automatizare completă peste tot
Implementarea rămâne limitată. Robotaxi-urile operează în anumite orașe cu șoferi de siguranță sau monitorizare de la distanță. Condusul complet autonom în condiții arbitrare nu este disponibil comercial, iar calendarul continuă să se amâne.
Comments (3)
Leave a comment