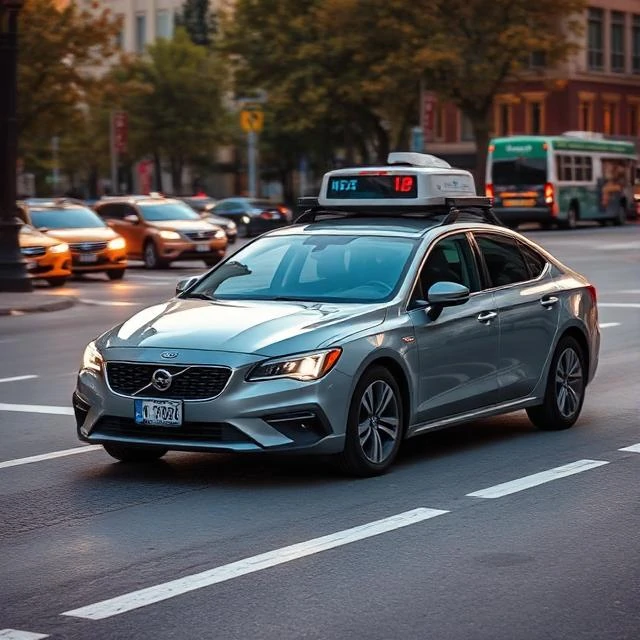
La route est un environnement hostile pour les logiciels. Les autres conducteurs ont un comportement imprévisible. Les piétons surgissent sans prévenir. La pluie, les reflets et le marquage au sol effacé dégradent les données des capteurs. Les véhicules autonomes doivent gérer tout cela en temps réel, sans la moindre marge d'erreur.
La perception combine caméras, radar et lidar pour modéliser l'environnement. La planification calcule une trajectoire sûre. Le contrôle gère la direction, l'accélération et le freinage. Chaque couche dépend des autres, et les défaillances se propagent rapidement.
Niveaux d'autonomie
- Niveau 0, aucune automatisation
- Niveau 1, aides à la conduite comme le régulateur de vitesse adaptatif
- Niveau 2, automatisation partielle avec les mains sur le volant
- Niveau 3, automatisation conditionnelle avec un conducteur de secours
- Niveau 4, automatisation élevée dans des domaines définis
- Niveau 5, automatisation complète partout
Le déploiement reste limité. Les robotaxis circulent dans certaines villes avec des conducteurs de sécurité ou sous surveillance à distance. La conduite entièrement autonome dans toutes les conditions n'est pas encore disponible sur le marché, et le calendrier de mise en œuvre est sans cesse repoussé.
Comments (3)
Leave a comment