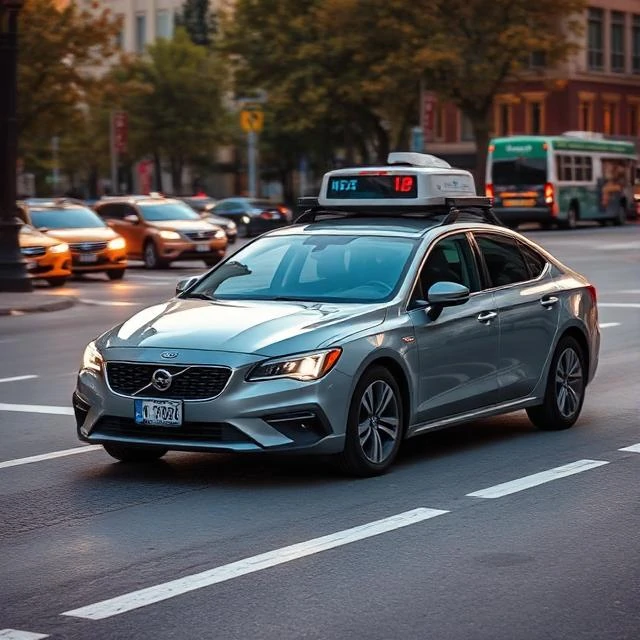
道路はソフトウェアにとって過酷な環境だ。他のドライバーの行動は予測不可能で、歩行者は予告なく飛び出してくる。雨、眩しさ、そして薄れた車線表示はセンサーの入力精度を低下させる。自動運転車はこれらすべてをリアルタイムで処理しなければならず、衝突する余地は一切ない。
知覚段階では、カメラ、レーダー、ライダーを組み合わせて周囲のモデルを構築します。計画段階では、安全な経路を計算します。制御段階では、操舵、加速、制動を実行します。各段階は互いに依存し合っており、障害が発生すると連鎖的に影響が広がります。
自律性のレベル
- レベル0、自動化なし
- レベル1、アダプティブクルーズコントロールなどの運転支援システム
- レベル2、ハンドル操作を補助する部分的な自動運転
- レベル3、フォールバックドライバーを使用した条件付き自動化
- レベル4、特定の領域における高度な自動化
- レベル5、あらゆる場所で完全自動化
導入は依然として限定的である。ロボットタクシーは一部の都市で安全運転員を伴って運行されているか、遠隔監視が行われている。あらゆる条件下での完全自動運転は商業的に実現しておらず、その実現時期は遅れ続けている。
Comments (3)
Leave a comment