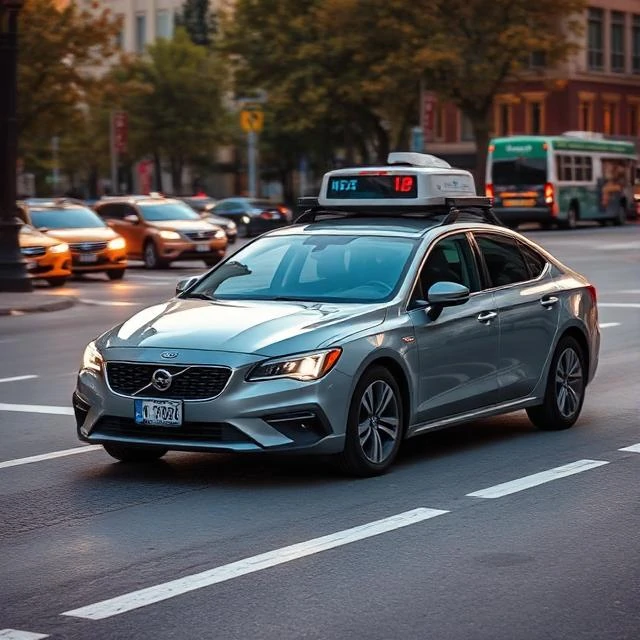
सड़क सॉफ्टवेयर के लिए एक प्रतिकूल वातावरण है। अन्य चालक अप्रत्याशित रूप से व्यवहार करते हैं। पैदल यात्री बिना चेतावनी के अचानक सामने आ जाते हैं। बारिश, चकाचौंध और धुंधली लेन मार्किंग सेंसर इनपुट को प्रभावित करती हैं। स्वायत्त वाहनों को इन सभी चुनौतियों का वास्तविक समय में सामना करना पड़ता है, जिसमें दुर्घटना की कोई गुंजाइश नहीं होती।
परसेप्शन तकनीक कैमरे, रडार और लिडार को मिलाकर आसपास के वातावरण का मॉडल तैयार करती है। प्लानिंग तकनीक सुरक्षित मार्ग की गणना करती है। कंट्रोल तकनीक स्टीयरिंग, एक्सीलरेशन और ब्रेकिंग को नियंत्रित करती है। प्रत्येक स्तर दूसरे स्तर पर निर्भर करता है, और विफलताएँ तेजी से एक के बाद एक फैलती जाती हैं।
स्वायत्तता के स्तर
- स्तर 0, कोई स्वचालन नहीं
- लेवल 1, ड्राइवर सहायता जैसे कि एडैप्टिव क्रूज़ कंट्रोल
- लेवल 2, आंशिक स्वचालन, हाथों से स्टीयरिंग व्हील नियंत्रित।
- लेवल 3, फॉलबैक ड्राइवर के साथ सशर्त स्वचालन
- स्तर 4, परिभाषित क्षेत्रों में उच्च स्वचालन
- लेवल 5, हर जगह पूर्ण स्वचालन
इसका उपयोग अभी भी सीमित है। रोबोटैक्सी चुनिंदा शहरों में सुरक्षा चालकों या दूरस्थ निगरानी के साथ चल रही हैं। मनमानी परिस्थितियों में पूर्ण स्व-चालित प्रणाली व्यावसायिक रूप से उपलब्ध नहीं है, और इसकी समयसीमा लगातार आगे बढ़ रही है।
Comments (3)
Leave a comment