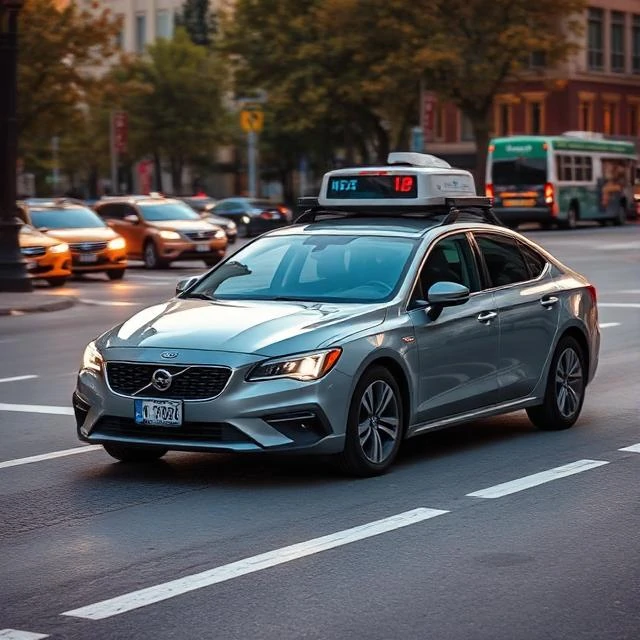
La carretera es un entorno hostil para el software. Los demás conductores se comportan de forma impredecible. Los peatones aparecen de repente sin previo aviso. La lluvia, el deslumbramiento y las marcas viales borrosas degradan la información de los sensores. Los vehículos autónomos deben gestionar todo esto en tiempo real, sin margen de error.
La percepción combina cámaras, radar y lidar para crear un modelo del entorno. La planificación calcula una trayectoria segura. El control ejecuta la dirección, la aceleración y el frenado. Cada capa depende de las demás, y los fallos se propagan rápidamente.
Niveles de autonomía
- Nivel 0, sin automatización
- Nivel 1, asistencia al conductor como el control de crucero adaptativo
- Nivel 2, automatización parcial con manos en el volante
- Nivel 3, automatización condicional con un controlador de reserva.
- Nivel 4, alta automatización en áreas definidas
- Nivel 5, automatización total en todas partes.
Su despliegue sigue siendo limitado. Los robotaxis operan en ciudades seleccionadas con conductores de seguridad o mediante monitoreo remoto. La conducción totalmente autónoma en condiciones arbitrarias no está disponible comercialmente, y el plazo para su implementación se retrasa constantemente.
Comments (3)
Leave a comment