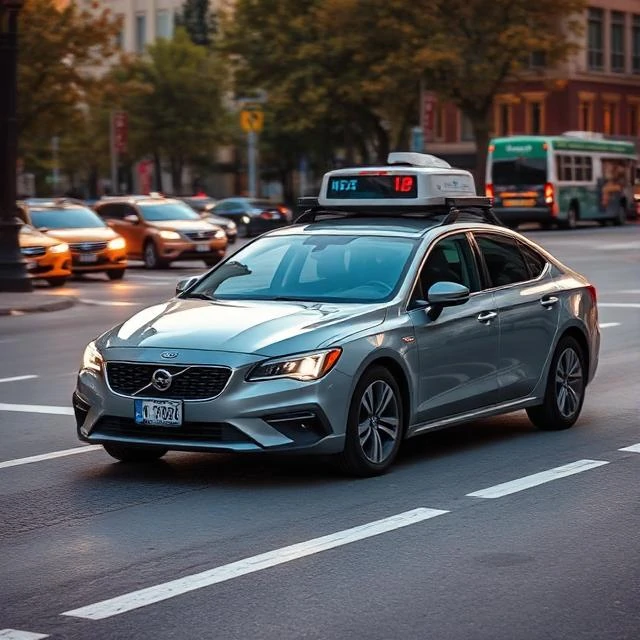
Az út egy barátságtalan környezet a szoftverek számára. Más sofőrök kiszámíthatatlanul viselkednek. A gyalogosok figyelmeztetés nélkül szállnak ki az autóból. Az eső, a vakító fény és a kifakult sávelválasztók rontják az érzékelők által jelzett adatokat. Az önvezető járműveknek mindezt valós időben kell kezelniük, ütközésnek nincs helye.
Az érzékelés kamerák, radart és lidar kombinációjával modellezi a környezetet. A tervezés kiszámítja a biztonságos útvonalat. Az irányítás a kormányzást, a gyorsítást és a fékezést végzi. Minden réteg függ a többitől, és a hibák gyorsan kaszkádszerűen alakulnak ki.
Az autonómia szintjei
- 0. szint, nincs automatizálás
- 1. szint, vezetőtámogató rendszerek, például adaptív sebességtartó automatika
- 2. szint, részleges automatizálás kézzel a kormányon
- 3. szint, feltételes automatizálás tartalék meghajtóval
- 4. szint, magas szintű automatizálás meghatározott területeken
- 5. szint, teljes automatizálás mindenhol
A telepítés továbbra is korlátozott. A robotaxik bizonyos városokban biztonsági sofőrökkel vagy távfelügyelettel működnek. A teljesen önvezető autók tetszőleges körülmények között kereskedelmi forgalomban nem érhetők el, és az ütemterv folyamatosan csúszik.
Comments (3)
Leave a comment