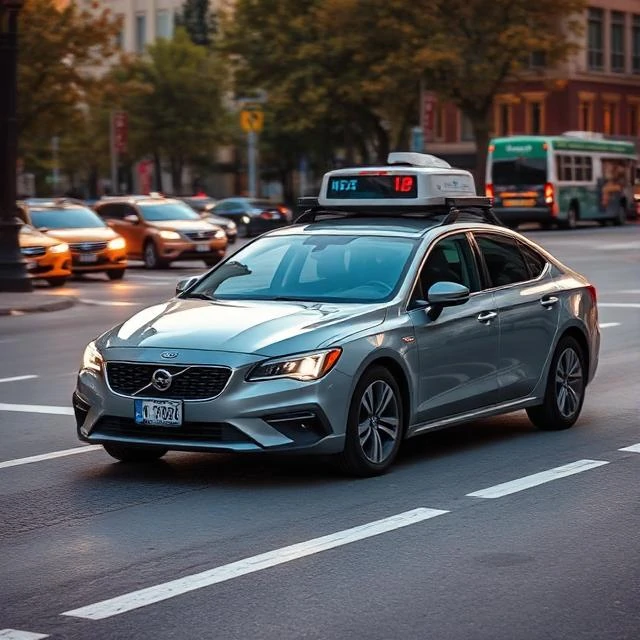
Vägen är en fientlig miljö för programvara. Andra förare beter sig oförutsägbart. Fotgängare kliver av utan förvarning. Regn, bländning och bleknade körfältsmarkeringar försämrar sensorernas indata. Autonoma fordon måste hantera allt detta i realtid, utan utrymme för en krock.
Perception kombinerar kameror, radar och lidar för att bygga en modell av omgivningen. Planering beräknar en säker väg. Kontroll utför styrning, acceleration och inbromsning. Varje lager är beroende av de andra, och fel uppstår snabbt.
Nivåer av autonomi
- Nivå 0, ingen automatisering
- Nivå 1, förarassistans som adaptiv farthållare
- Nivå 2, delvis automatisering med händerna på ratten
- Nivå 3, villkorlig automatisering med en reservdrivrutin
- Nivå 4, hög automatisering i definierade områden
- Nivå 5, full automatisering överallt
Implementeringen är fortfarande begränsad. Robotaxi körs i utvalda städer med säkerhetsförare eller fjärrövervakning. Fullständig självkörning under godtyckliga förhållanden är inte kommersiellt tillgänglig, och tidslinjen fortsätter att halka fram.
Comments (3)
Leave a comment