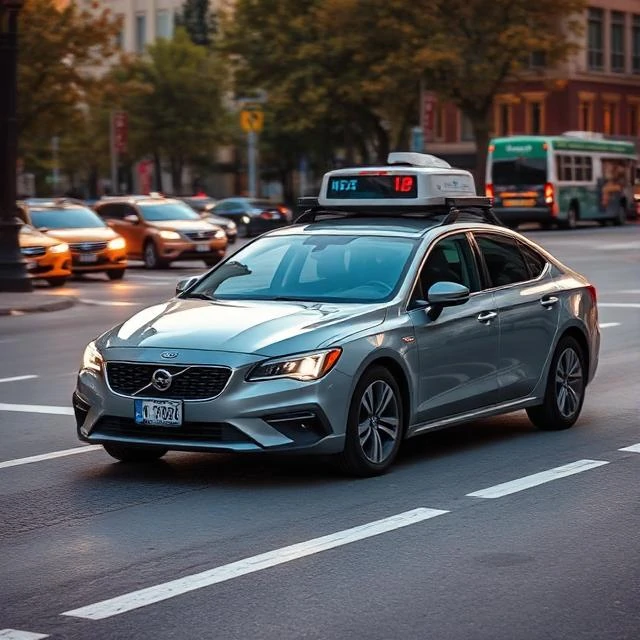
Vejen er et fjendtligt miljø for software. Andre bilister opfører sig uforudsigeligt. Fodgængere træder ud uden varsel. Regn, blænding og falmede vognbanemarkeringer forringer sensorinput. Selvkørende køretøjer skal håndtere alt dette i realtid, uden plads til et sammenstød.
Perception kombinerer kameraer, radar og lidar for at opbygge en model af omgivelserne. Planlægning beregner en sikker rute. Kontrol udfører styring, acceleration og bremsning. Hvert lag afhænger af de andre, og fejl opstår hurtigt.
Niveauer af autonomi
- Niveau 0, ingen automatisering
- Niveau 1, førerassistance som adaptiv fartpilot
- Niveau 2, delvis automatisering med hænder på rattet
- Niveau 3, betinget automatisering med en fallback-driver
- Niveau 4, høj automatisering i definerede områder
- Niveau 5, fuld automatisering overalt
Implementeringen er fortsat begrænset. Robotakser opererer i udvalgte byer med sikkerhedschauffører eller fjernovervågning. Fuldstændig selvkørende systemer under vilkårlige forhold er ikke kommercielt tilgængelige, og tidslinjen fortsætter med at skride ud.
Comments (3)
Leave a comment