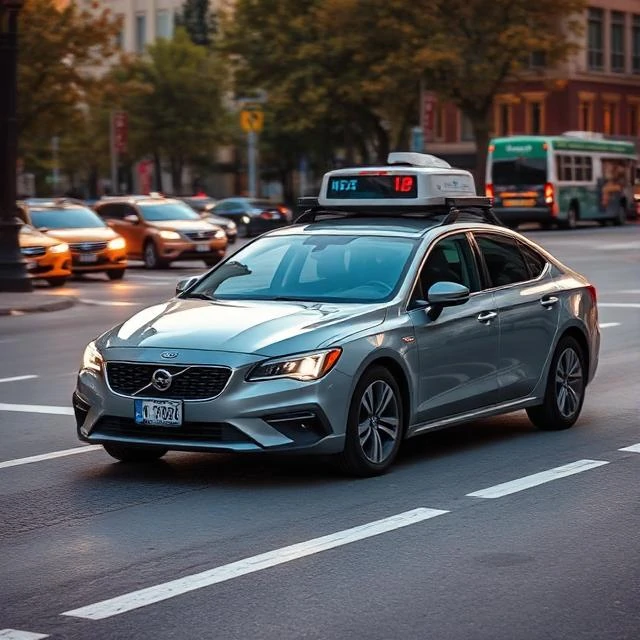
Die Straße ist eine anspruchsvolle Umgebung für Software. Andere Verkehrsteilnehmer verhalten sich unberechenbar. Fußgänger treten unerwartet auf die Straße. Regen, Blendung und verblasste Fahrbahnmarkierungen beeinträchtigen die Sensordaten. Autonome Fahrzeuge müssen all dies in Echtzeit bewältigen – ohne jeglichen Spielraum für Unfälle.
Die Wahrnehmung kombiniert Kameras, Radar und Lidar, um ein Modell der Umgebung zu erstellen. Die Planung berechnet einen sicheren Fahrweg. Die Steuerung führt Lenkung, Beschleunigung und Bremsung durch. Jede Ebene ist von den anderen abhängig, und Fehler haben schnell weitreichende Folgen.
Autonomiestufen
- Stufe 0, keine Automatisierung
- Stufe 1, Fahrerassistenzsysteme wie adaptive Geschwindigkeitsregelung
- Stufe 2, Teilautomatisierung mit Händen am Lenkrad
- Stufe 3, bedingte Automatisierung mit einem Fallback-Treiber
- Stufe 4, hohe Automatisierung in definierten Bereichen
- Stufe 5, vollständige Automatisierung überall
Der Einsatz ist weiterhin begrenzt. Robotaxis verkehren in ausgewählten Städten mit Sicherheitsfahrern oder unter Fernüberwachung. Vollständig autonomes Fahren unter beliebigen Bedingungen ist kommerziell noch nicht verfügbar, und der Zeitplan verzögert sich immer weiter.
Comments (3)
Leave a comment