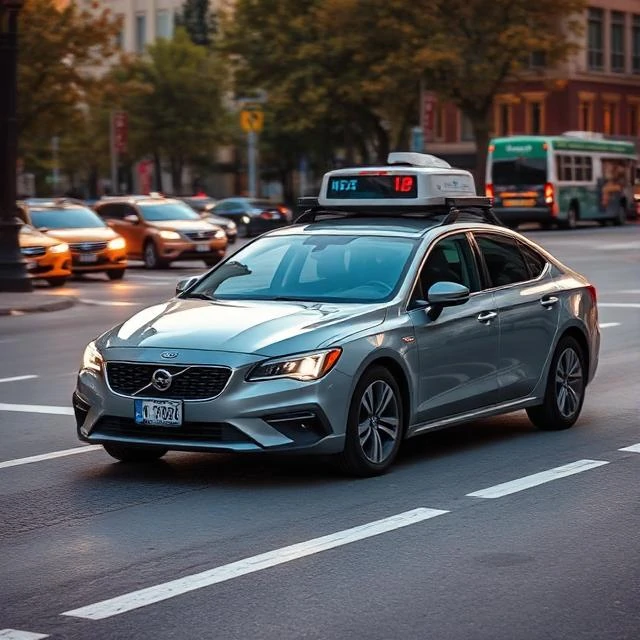
도로는 소프트웨어에게 적대적인 환경입니다. 다른 운전자들은 예측할 수 없는 행동을 하고, 보행자들은 예고 없이 갑자기 나타납니다. 비, 눈부심, 흐릿한 차선 표시는 센서 입력값을 저하시킵니다. 자율주행 차량은 이 모든 것을 실시간으로 처리해야 하며, 충돌의 여지는 전혀 없습니다.
인지 단계에서는 카메라, 레이더, 라이다를 결합하여 주변 환경 모델을 구축합니다. 계획 단계에서는 안전한 경로를 계산합니다. 제어 단계에서는 조향, 가속, 제동을 실행합니다. 각 단계는 서로 의존적이며, 오류가 발생하면 빠르게 연쇄적인 영향을 미칩니다.
자율성의 수준
- 레벨 0, 자동화 없음
- 레벨 1, 어댑티브 크루즈 컨트롤과 같은 운전자 보조 기능
- 레벨 2, 핸들 조작이 가능한 부분 자동화 시스템
- 레벨 3, 대체 드라이버를 사용하는 조건부 자동화
- 레벨 4, 특정 영역에 대한 높은 수준의 자동화
- 레벨 5, 모든 곳의 완전 자동화
로보택시의 상용화는 여전히 제한적입니다. 현재 일부 도시에서는 안전 운전자가 탑승하거나 원격으로 모니터링하는 방식으로 운행되고 있습니다. 모든 상황에서 완전 자율 주행이 상용화되는 것은 아직 불가능하며, 상용화 시점 또한 계속해서 지연되고 있습니다.
Comments (3)
Leave a comment