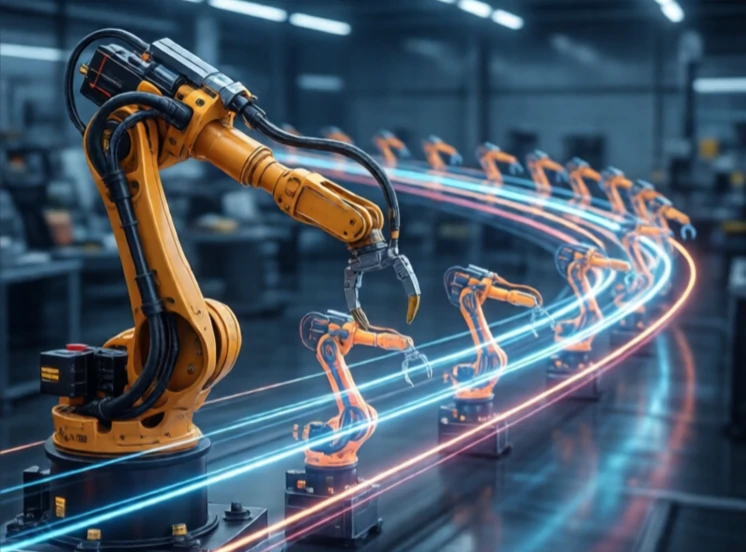
軌跡是指機器人在空間和時間中所遵循的路徑。它不僅僅是一條路徑。路徑僅僅是一種幾何關係。軌跡則包含了速度、加速度和時間資訊。它不僅描述了機器人行進的路線,還具體說明了機器人在每個時刻的位置。
軌跡生成是機器人學的核心問題。控制器需要一個平滑的參考軌跡才能跟隨。位置的階躍變化需要無限大的加速度,而實際的馬達無法做到這一點。因此,軌跡產生器會產生一條平滑的曲線,通常是多項式或樣條曲線,以滿足速度和加速度的限制。機器人會盡可能精確地跟隨該軌跡。
軌跡特徵
- 位置、速度和加速度曲線。
- 加加速度:加速度的變化率,為了平穩起見而盡量減少。
- 時間最優:在限制條件下盡可能快。
- 運轉平穩:最大限度減少磨損和振動。
- 無碰撞:避開沿途障礙物。
好的軌跡平滑高效,差的軌跡生硬緩慢。加速度的導數-加加速度(或稱加加速度)-特別重要。高加加速度會導致振動、磨損和雜訊。軌跡生成器透過使用S形曲線而非梯形曲線來最小化加加速度。 S形曲線使加速度逐漸增大,產生更平滑的運動。軌跡可以在關節空間或笛卡爾空間中計算。關節空間軌跡更容易計算,並且避免了奇異性。笛卡爾空間軌跡更直觀,但可能需要複雜的逆運動學計算。具體選擇取決於任務。焊接機器人沿著焊接處沿著笛卡爾軌跡移動。拾取放置機器人可能為了提高速度而使用關節空間軌跡。軌跡是機器人運動的計畫。
Comments (2)
Leave a comment