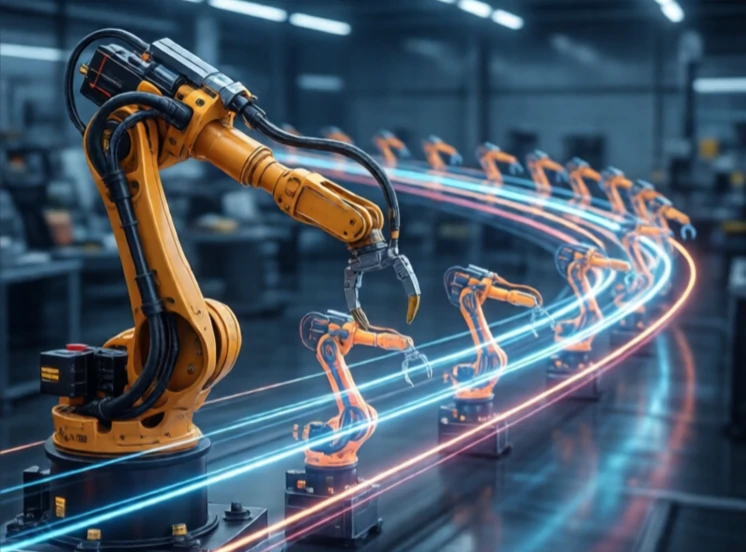
एक रोबोट अंतरिक्ष और समय में जिस पथ का अनुसरण करता है, उसे प्रक्षेपवक्र कहते हैं। यह मात्र एक पथ से कहीं अधिक है। पथ तो केवल ज्यामिति है। प्रक्षेपवक्र में वेग, त्वरण और समय शामिल होते हैं। यह रोबोट की हर क्षण की स्थिति को निर्दिष्ट करता है, न कि केवल उसके द्वारा तय किए गए मार्ग को।
रोबोटिक्स में ट्रैजेक्टरी जनरेशन एक महत्वपूर्ण समस्या है। कंट्रोलर को अनुसरण करने के लिए एक सुचारू संदर्भ की आवश्यकता होती है। स्थिति में अचानक परिवर्तन के लिए अनंत त्वरण की आवश्यकता होगी। वास्तविक मोटरें ऐसा नहीं कर सकतीं। इसलिए ट्रैजेक्टरी जनरेटर एक सुचारू वक्र बनाता है, जो अक्सर एक बहुपद या स्प्लाइन होता है, और वेग और त्वरण की सीमाओं का ध्यान रखता है। रोबोट यथासंभव इस ट्रैजेक्टरी का अनुसरण करता है।
प्रक्षेपवक्र विशेषताएँ
- स्थिति, वेग और त्वरण के प्रोफाइल।
- झटके (जर्क): त्वरण में परिवर्तन की दर, जिसे सुगमता के लिए न्यूनतम किया जाता है।
- समय के हिसाब से सबसे उपयुक्त: निर्धारित सीमाओं के भीतर जितनी जल्दी हो सके।
- चिकना: घिसाव और कंपन को कम करता है।
- टकराव रहित: रास्ते में आने वाली बाधाओं से बचता है।
एक अच्छी ट्रैजेक्टरी सुचारू और कुशल होती है। एक खराब ट्रैजेक्टरी झटकेदार और धीमी होती है। त्वरण का व्युत्पन्न, जर्क, विशेष रूप से महत्वपूर्ण है। उच्च जर्क कंपन, घिसाव और शोर का कारण बनता है। ट्रैजेक्टरी जनरेटर ट्रेपेज़ॉइडल प्रोफाइल के बजाय एस-वक्र प्रोफाइल का उपयोग करके जर्क को कम करते हैं। एस-वक्र त्वरण को धीरे-धीरे बढ़ाता है, जिससे गति सुचारू होती है। ट्रैजेक्टरी की गणना जॉइंट स्पेस या कार्टेशियन स्पेस में की जाती है। जॉइंट स्पेस ट्रैजेक्टरी की गणना करना आसान होता है और इसमें विलक्षणताओं से बचा जा सकता है। कार्टेशियन स्पेस ट्रैजेक्टरी अधिक सहज होती हैं लेकिन इसके लिए जटिल व्युत्क्रम गतिकी की आवश्यकता हो सकती है। चुनाव कार्य पर निर्भर करता है। एक वेल्डिंग रोबोट एक सीम के साथ कार्टेशियन ट्रैजेक्टरी का अनुसरण करता है। एक पिक-एंड-प्लेस रोबोट गति के लिए जॉइंट स्पेस ट्रैजेक्टरी का उपयोग कर सकता है। ट्रैजेक्टरी गति में रोबोट की योजना है।
Comments (2)
Leave a comment