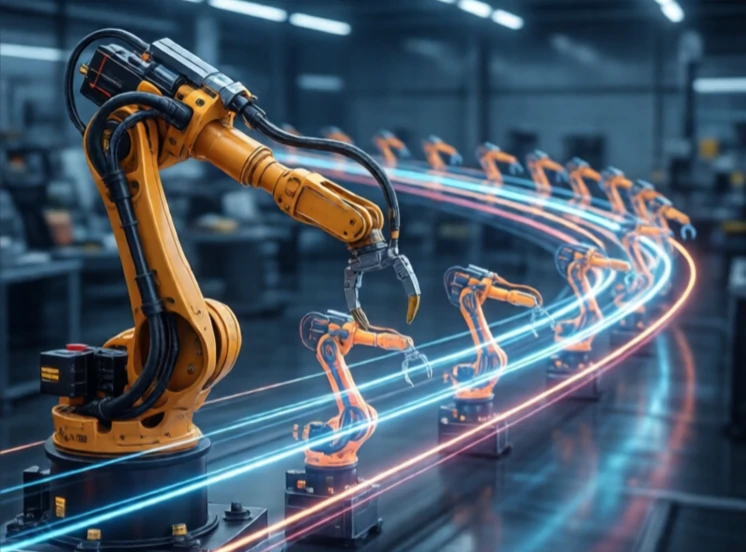
Trajektorie je cesta, kterou robot sleduje prostorem a časem. Je to víc než jen cesta. Cesta je jen geometrie. Trajektorie zahrnuje rychlost, zrychlení a čas. Určuje, kde se robot v každém okamžiku nachází, nejen trasu, kterou se pohybuje.
Generování trajektorie je klíčovým problémem v robotice. Řídicí jednotka potřebuje plynulou referenci, kterou může sledovat. Skoková změna polohy by vyžadovala nekonečné zrychlení. Skutečné motory to nedokážou. Generátor trajektorie proto vytváří hladkou křivku, často polynom nebo spline, která respektuje limity rychlosti a zrychlení. Robot sleduje trajektorii co nejpřesněji.
Charakteristiky trajektorie
- Profily polohy, rychlosti a zrychlení.
- Trhnutí: míra změny zrychlení, minimalizovaná pro plynulost pohybu.
- Časově optimální: nejrychlejší možné v daných mezích.
- Hladký chod: minimalizuje opotřebení a vibrace.
- Bez kolizí: vyhýbá se překážkám na cestě.
Dobrá trajektorie je plynulá a efektivní. Špatná je trhavá a pomalá. Trhnutí, derivace zrychlení, je obzvláště důležité. Vysoké trhnutí způsobuje vibrace, opotřebení a hluk. Generátory trajektorií minimalizují trhnutí použitím profilů ve tvaru S namísto lichoběžníkových profilů. Křivka ve tvaru S postupně zvyšuje zrychlení, čímž dosahují plynulejšího pohybu. Trajektorie se počítají v kloubním prostoru nebo kartézském prostoru. Trajektorie v kloubním prostoru se snáze počítají a vyhýbají se singularitám. Kartézské trajektorie jsou intuitivnější, ale mohou vyžadovat složitou inverzní kinematiku. Volba závisí na úkolu. Svařovací robot sleduje kartézskou trajektorii podél švu. Robot typu „pick-and-place“ může pro rychlost používat trajektorii v kloubním prostoru. Trajektorie je plán robota v pohybu.
Comments (2)
Leave a comment