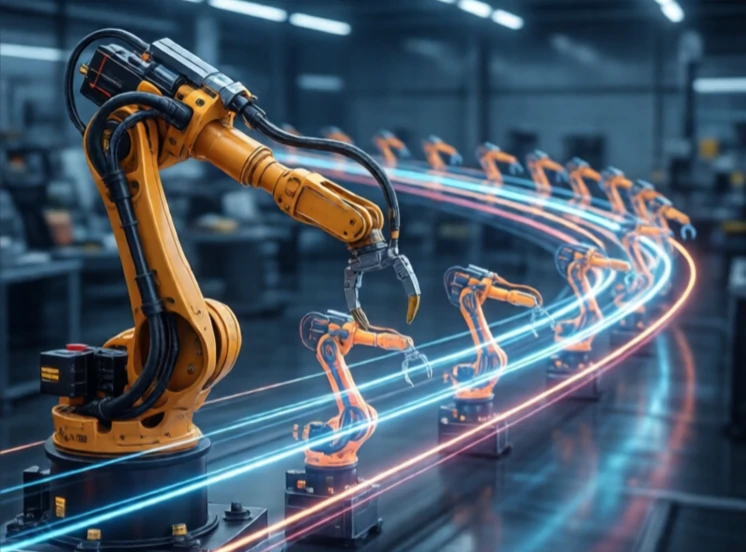
En bana är den väg en robot följer genom rum och tid. Det är mer än en bana. En bana är bara geometri. En bana inkluderar hastighet, acceleration och timing. Den anger var roboten befinner sig i varje ögonblick, inte bara den rutt den tar.
Bangenerering är ett kärnproblem inom robotik. Styrenheten behöver en jämn referens för att kunna följa den. En stegvis positionsförändring skulle kräva oändlig acceleration. Riktiga motorer kan inte göra det. Så bangeneratorn skapar en jämn kurva, ofta ett polynom eller en spline, som respekterar hastighets- och accelerationsgränser. Roboten följer banan så noggrant som möjligt.
Banans egenskaper
- Positions-, hastighets- och accelerationsprofiler.
- Ryck: accelerationsförändringshastigheten, minimerad för jämnhet.
- Tidsoptimal: snabbast möjliga inom gränserna.
- Smidig: minimerar slitage och vibrationer.
- Kollisionsfri: undviker hinder längs vägen.
En bra bana är jämn och effektiv. En dålig är ryckig och långsam. Ryck, derivatan av acceleration, är särskilt viktig. Höga ryck orsakar vibrationer, slitage och buller. Bangeneratorer minimerar ryck genom att använda S-kurvprofiler istället för trapetsformade profiler. S-kurvan ökar accelerationen gradvis, vilket ger en jämnare rörelse. Banor beräknas i ledutrymme eller kartesiskt rum. Ledutrymmesbanor är enklare att beräkna och undviker singulariteter. Kartesiska rumsbanor är mer intuitiva men kan kräva komplex invers kinematik. Valet beror på uppgiften. En svetsrobot följer en kartesisk bana längs en söm. En pick-and-place-robot kan använda en ledutrymmesbana för hastighet. Banan är robotens plan i rörelse.
Comments (2)
Leave a comment