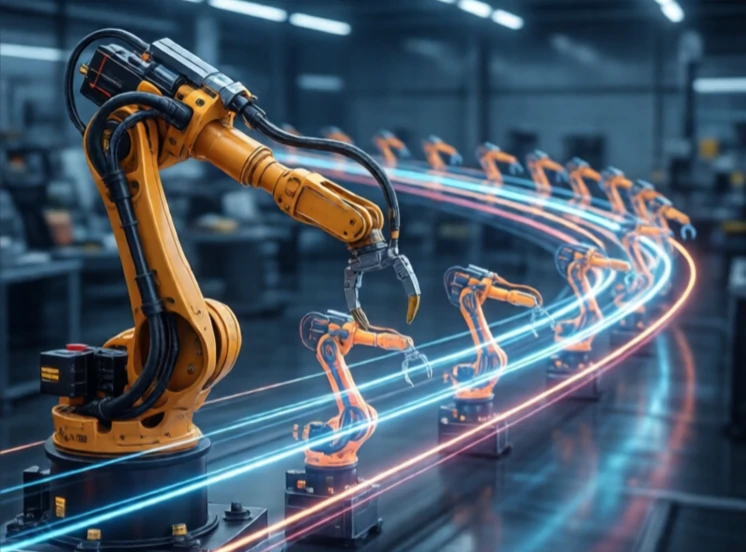
軌道とは、ロボットが空間と時間の中で辿る経路のことです。単なる経路以上のものです。経路は単なる幾何学的なものです。軌道には速度、加速度、そしてタイミングが含まれます。軌道は、ロボットが辿る経路だけでなく、あらゆる瞬間におけるロボットの位置を具体的に示します。
軌道生成はロボット工学における重要な課題です。コントローラは追従するための滑らかな基準線を必要とします。位置が急激に変化すると、無限の加速度が必要になりますが、実際のモーターではそれは不可能です。そのため、軌道生成器は速度と加速度の制限を満たす滑らかな曲線(多くの場合、多項式またはスプライン)を生成します。ロボットは可能な限りこの軌道に忠実に追従します。
軌道特性
- 位置、速度、加速度のプロファイル。
- ジャーク:加速度の変化率。滑らかさを出すために最小化される。
- 時間最適:制限内で可能な限り最速。
- 滑らか:摩耗と振動を最小限に抑えます。
- 衝突回避:途中の障害物を避けます。
良い軌道は滑らかで効率的です。悪い軌道はぎこちなく、遅いです。加速度の微分であるジャークは特に重要です。ジャークが大きいと、振動、摩耗、騒音が発生します。軌道生成器は、台形プロファイルの代わりにS字曲線プロファイルを使用することでジャークを最小限に抑えます。S字曲線は加速度を徐々に増加させ、より滑らかな動きを生み出します。軌道は、関節空間またはデカルト空間で計算されます。関節空間軌道は計算が容易で、特異点を回避できます。デカルト空間軌道はより直感的ですが、複雑な逆運動学が必要になる場合があります。選択はタスクによって異なります。溶接ロボットは、継ぎ目に沿ってデカルト軌道に従います。ピックアンドプレースロボットは、速度のために関節空間軌道を使用する場合があります。軌道は、ロボットの動きの計画です。
Comments (2)
Leave a comment