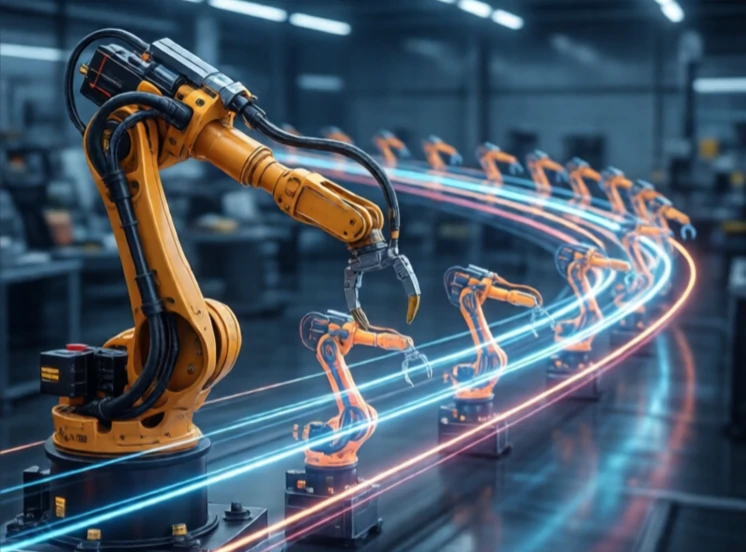
Trajektoria to ścieżka, którą robot podąża w przestrzeni i czasie. To coś więcej niż ścieżka. Ścieżka to po prostu geometria. Trajektoria obejmuje prędkość, przyspieszenie i czas. Określa ona, gdzie robot znajduje się w danym momencie, a nie tylko trasę, którą pokonuje.
Generowanie trajektorii jest kluczowym problemem w robotyce. Kontroler potrzebuje płynnego odniesienia, aby podążać za trajektorią. Skokowa zmiana pozycji wymagałaby nieskończonego przyspieszenia. Prawdziwe silniki tego nie potrafią. Dlatego generator trajektorii tworzy płynną krzywą, często wielomianową lub krzywą sklejaną, która uwzględnia ograniczenia prędkości i przyspieszenia. Robot podąża za trajektorią tak dokładnie, jak to możliwe.
Charakterystyka trajektorii
- Profile położenia, prędkości i przyspieszenia.
- Szarpnięcie: szybkość zmiany przyspieszenia, zminimalizowana dla zapewnienia płynności.
- Optymalny czasowo: najszybszy możliwy w określonych granicach.
- Gładkość: minimalizuje zużycie i wibracje.
- Bezkolizyjny: omija przeszkody na drodze.
Dobra trajektoria jest płynna i wydajna. Zła jest szarpana i powolna. Szarpnięcie, pochodna przyspieszenia, jest szczególnie ważne. Wysokie szarpnięcie powoduje wibracje, zużycie i hałas. Generatory trajektorii minimalizują szarpnięcie, stosując profile krzywej S zamiast profili trapezowych. Krzywa S stopniowo zwiększa przyspieszenie, zapewniając płynniejszy ruch. Trajektorie są obliczane w przestrzeni stawów lub przestrzeni kartezjańskiej. Trajektorie w przestrzeni stawów są łatwiejsze do obliczenia i pozwalają uniknąć osobliwości. Trajektorie w przestrzeni kartezjańskiej są bardziej intuicyjne, ale mogą wymagać złożonej kinematyki odwrotnej. Wybór zależy od zadania. Robot spawalniczy podąża trajektorią kartezjańską wzdłuż spoiny. Robot typu pick-and-place może używać trajektorii w przestrzeni stawów do określania prędkości. Trajektoria to plan ruchu robota.
Comments (2)
Leave a comment