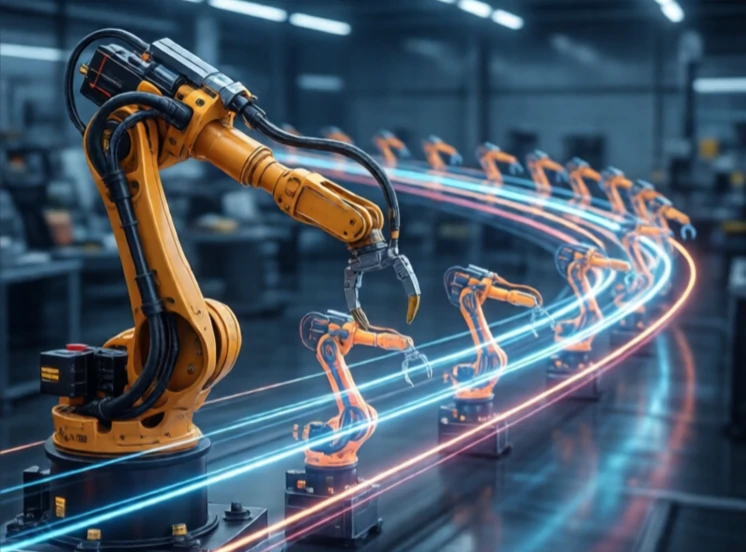
Une trajectoire est le chemin suivi par un robot dans l'espace et le temps. C'est plus qu'un simple chemin : un chemin n'est qu'une question de géométrie. Une trajectoire inclut la vitesse, l'accélération et le temps. Elle précise la position du robot à chaque instant, et pas seulement le trajet qu'il effectue.
La génération de trajectoires est un problème fondamental en robotique. Le contrôleur a besoin d'une référence continue à suivre. Un changement brusque de position exigerait une accélération infinie, ce que les moteurs réels ne peuvent pas fournir. Le générateur de trajectoires crée donc une courbe continue, souvent un polynôme ou une spline, qui respecte les limites de vitesse et d'accélération. Le robot suit cette trajectoire au plus près.
Caractéristiques de la trajectoire
- Profils de position, de vitesse et d'accélération.
- À-coup : taux de variation de l’accélération, minimisé pour plus de fluidité.
- Temps optimal : le plus rapide possible dans les limites fixées.
- Lisse : minimise l'usure et les vibrations.
- Sans collision : évite les obstacles sur son passage.
Une bonne trajectoire est fluide et efficace. Une mauvaise est saccadée et lente. La variation de l'accélération (ou jerk), dérivée de l'accélération, est particulièrement importante. Une variation élevée de l'accélération provoque des vibrations, de l'usure et du bruit. Les générateurs de trajectoires minimisent cette variation en utilisant des profils en S plutôt que des profils trapézoïdaux. La courbe en S augmente l'accélération progressivement, produisant un mouvement plus fluide. Les trajectoires sont calculées dans l'espace articulaire ou dans l'espace cartésien. Les trajectoires dans l'espace articulaire sont plus faciles à calculer et évitent les singularités. Les trajectoires dans l'espace cartésien sont plus intuitives, mais peuvent nécessiter des calculs de cinématique inverse complexes. Le choix dépend de la tâche. Un robot de soudage suit une trajectoire cartésienne le long d'un cordon de soudure. Un robot de prélèvement et de placement peut utiliser une trajectoire dans l'espace articulaire pour gagner en vitesse. La trajectoire représente le plan de déplacement du robot.
Comments (2)
Leave a comment