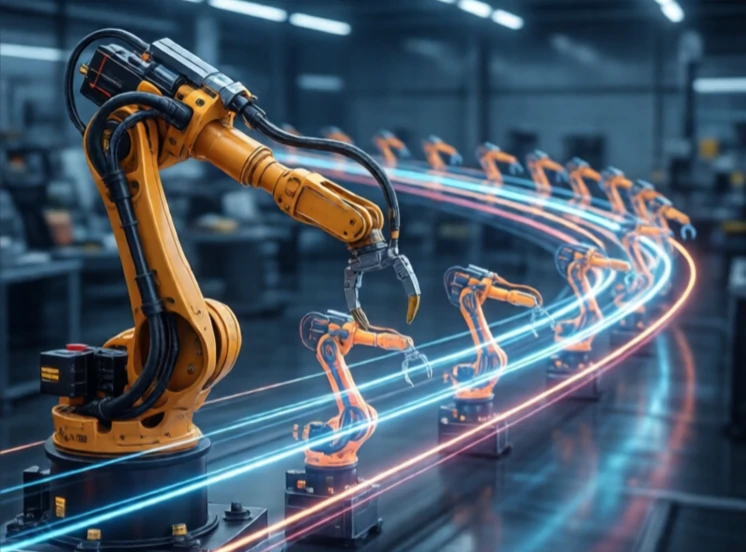
轨迹是指机器人在空间和时间中遵循的路径。它不仅仅是一条路径。路径仅仅是一种几何关系。轨迹则包含了速度、加速度和时间信息。它不仅描述了机器人行进的路线,还具体说明了机器人在每个时刻的位置。
轨迹生成是机器人学的核心问题。控制器需要一个平滑的参考轨迹才能跟随。位置的阶跃变化需要无限大的加速度,而实际的电机无法做到这一点。因此,轨迹生成器会生成一条平滑的曲线,通常是多项式或样条曲线,以满足速度和加速度的限制。机器人会尽可能精确地跟随该轨迹。
轨迹特征
- 位置、速度和加速度曲线。
- 加加速度:加速度的变化率,为了平稳起见而尽量减小。
- 时间最优:在限制条件下尽可能快。
- 运行平稳:最大限度减少磨损和振动。
- 无碰撞:避开沿途障碍物。
好的轨迹平滑高效,差的轨迹则生硬缓慢。加速度的导数——加加速度(或称加加速度)——尤为重要。高加加速度会导致振动、磨损和噪声。轨迹生成器通过使用S形曲线而非梯形曲线来最小化加加速度。S形曲线使加速度逐渐增大,从而产生更平滑的运动。轨迹可以在关节空间或笛卡尔空间中计算。关节空间轨迹更容易计算,并且避免了奇异性。笛卡尔空间轨迹更直观,但可能需要复杂的逆运动学计算。具体选择取决于任务。焊接机器人沿着焊缝沿笛卡尔轨迹运动。拾取放置机器人可能为了提高速度而使用关节空间轨迹。轨迹是机器人运动的计划。
Comments (2)
Leave a comment