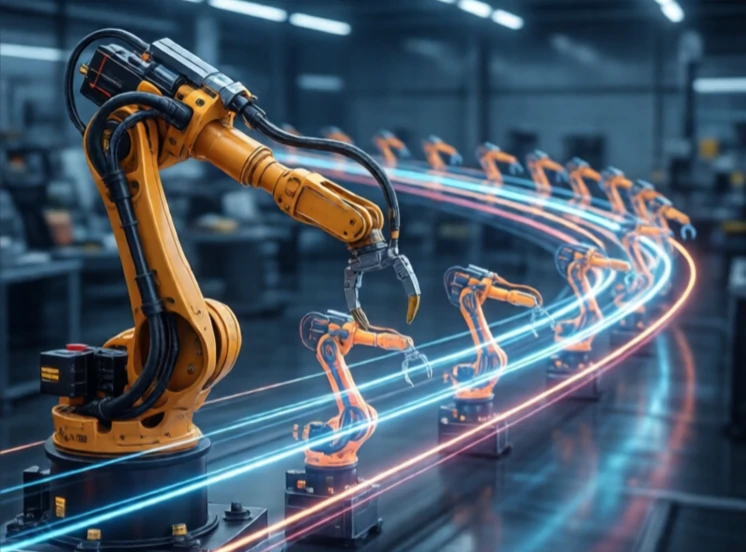
궤적은 로봇이 시공간을 통해 이동하는 경로입니다. 단순히 경로만을 나타내는 것이 아니라, 속도, 가속도, 시간 정보를 포함하는 더 포괄적인 개념입니다. 궤적은 로봇이 이동하는 경로뿐 아니라 매 순간 로봇의 위치를 정확하게 나타냅니다.
궤적 생성은 로봇 공학의 핵심 과제입니다. 제어기는 따라갈 수 있는 부드러운 기준 궤적이 필요합니다. 위치가 급격하게 변하면 무한대의 가속도가 필요하게 되는데, 실제 모터는 그럴 수 없습니다. 따라서 궤적 생성기는 속도와 가속도 제한을 준수하는 부드러운 곡선(주로 다항식이나 스플라인)을 생성합니다. 로봇은 이 궤적을 최대한 정확하게 따라갑니다.
궤적 특성
- 위치, 속도 및 가속도 프로필.
- 저크(Jerk): 가속도의 변화율로, 부드러운 주행을 위해 최소화된 값.
- 시간 최적화: 제한된 범위 내에서 가능한 가장 빠른 속도.
- 매끄러운 표면: 마모와 진동을 최소화합니다.
- 충돌 방지: 이동 경로상의 장애물을 피합니다.
좋은 궤적은 부드럽고 효율적입니다. 나쁜 궤적은 뚝뚝 끊기고 느립니다. 가속도의 미분값인 저크(Jerk)는 특히 중요합니다. 저크가 크면 진동, 마모, 소음이 발생합니다. 궤적 생성기는 사다리꼴 프로파일 대신 S자 곡선 프로파일을 사용하여 저크를 최소화합니다. S자 곡선은 가속도를 점진적으로 증가시켜 더 부드러운 움직임을 생성합니다. 궤적은 관절 공간 또는 직교 좌표 공간에서 계산됩니다. 관절 공간 궤적은 계산이 더 쉽고 특이점을 피할 수 있습니다. 직교 좌표 공간 궤적은 더 직관적이지만 복잡한 역기구학 계산이 필요할 수 있습니다. 어떤 방식을 선택할지는 작업에 따라 다릅니다. 용접 로봇은 이음매를 따라 직교 좌표 궤적을 따라 이동합니다. 픽앤플레이스 로봇은 속도를 위해 관절 공간 궤적을 사용할 수 있습니다. 궤적은 로봇이 움직이는 계획입니다.
Comments (2)
Leave a comment